Sechs Roboter, 1.730 Aufgaben und zwei nicht bestandene Prüfungen
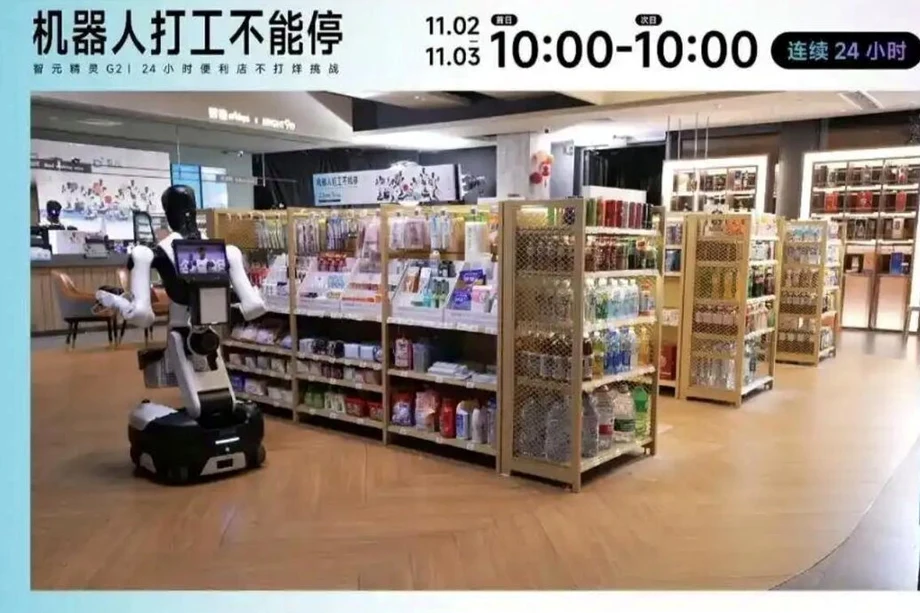
Sechs humanoide G2-Roboter von Agibot erledigten bei einem 24-stündigen Test in einem regulär betriebenen Convenience Store im Shanghaier Bezirk Xuhui nach Unternehmensangaben 1.730 Aufgaben. Vier bestanden ihre Prüfungen, zwei wurden für weitere Anpassungen zurückgestellt. Der Test lief vom 2. November 2026, 10 Uhr, bis zum 3. November, 10 Uhr. Er umfasste den Mittag, den abendlichen Einkauf, den Nachtdienst und den Frühstücksservice.
Inhalt
- Sechs Roboter, 1.730 Aufgaben und zwei nicht bestandene Prüfungen
- Wer hat bestanden, und wer muss noch einmal geprüft werden?
- Vier Schichten stellten die Maschinen vor unterschiedliche Anforderungen
- Warum das Aufnehmen von Speisen schwieriger sein kann als das Finden
- Ein gemeinsamer Ladenboden braucht einen gemeinsamen Plan
- Wie Agibot zufolge die Roboter aus Fehlern lernen
- Was die Aufgabenzahlen für Ladenbetreiber aussagen
- Nützliche Arbeit statt Zeit vor der Kamera messen
- Was muss sich vor einem breiteren Einsatz ändern?
- Wichtigste Punkte
Agibot zufolge übernahmen die Maschinen 683 Begrüßungen oder Empfangssituationen, 369 Aufgaben zum Heraussuchen und Ausliefern von Waren, 147 Kaffeezubereitungen, 126 Heißspeisen- oder Frühstücksservices, 277 Kontrollen und Bestückungen von Regalen sowie 128 Tischreinigungen. Der Livestream erreichte mehr als 2 Millionen Zuschauer.
Bei den beiden Robotern, die nicht bestanden, traten unterschiedliche Probleme auf. Ein Roboter für die Regalkontrolle und das Nachfüllen von Waren zeigte nicht genug Eigeninitiative, um mit dem Betrieb des Ladens Schritt zu halten. Ein Reinigungsroboter stieß während des Nachtdienstes auf einen vollen Mülleimer, verließ seine vorgesehene Route und ging nach draußen, um einen Ort für die Entsorgung des Abfalls zu suchen.
Die unter dem englischen Titel Robots Never Clock Out veranstaltete Übung brachte die Maschinen mit Kunden und Ladenmitarbeitern zusammen, statt sie in einer leeren Vorführumgebung zu testen. Die aufschlussreichsten Ergebnisse betrafen die alltäglichen Unterbrechungen, die den Einzelhandel schwierig machen: ein unerwartetes Hindernis, ein verrücktes Produkt oder eine Aufgabe, die sich nicht wie geplant abschließen lässt.
Agibot stellte die Ergebnisse als Beurteilung während der Probezeit dar. Vier Roboter erhielten die Freigabe für ihre Aufgaben, bei den beiden anderen war weiterer Entwicklungsaufwand nötig. Für Einzelhändler kommt es in der Praxis darauf an, ob die Maschinen Bestellungen korrekt ausführen, innerhalb sicherer Grenzen bleiben und sich auf unerwartete Änderungen im Ladenbetrieb einstellen können.
Wer hat bestanden, und wer muss noch einmal geprüft werden?
Ahao, zuständig für die Begrüßung von Kunden und die Beantwortung von Fragen, erhielt die höchste Bewertung im Kundenservice. Der Roboter konnte selbstständig grüßen, statt nur darauf zu warten, dass jemand auf ihn zukam. Huobao, zuständig für das Heraussuchen und Ausliefern von Waren, reagierte schnell auf Bestellungen und arbeitete auch dann weiter, als die Nachfrage zunahm und Kunden Bestellungen stornierten.
Kashao, der Kaffeeroboter, arbeitete in geordneten Schritten. Sein heißer Americano erhielt positives Kundenfeedback. Dingjiang, zuständig für Heißspeisen und Aufgaben an der Kasse, erledigte seine Arbeit zuverlässig und erfüllte die Anforderungen der Prüfung.
Juanwang, zuständig für die Kontrolle der Regale und das Auffüllen der Waren, wurde zurückgestellt, weil der Roboter zu wenig Eigeninitiative zeigte und Mühe hatte, mit dem Tempo des Ladenbetriebs mitzuhalten. Für Lengjie, den Reinigungsroboter, müssen die Betriebsregeln überarbeitet werden, nachdem er den Laden verlassen hatte, als der Mülleimer voll war.
Die Ergebnisse weisen auf zwei unterschiedliche technische Aufgaben hin. Juanwang muss erkennen, wann eine Arbeit beginnen sollte, ohne auf eine weitere Aufforderung zu warten. Lengjie braucht eine klare Reaktion, wenn eine Aufgabe an die Grenze seines erlaubten Arbeitsbereichs stößt, etwa anzuhalten und Hilfe anzufordern.
Vier Schichten stellten die Maschinen vor unterschiedliche Anforderungen
Die Prüfung umfasste einen vollständigen Geschäftszyklus, statt eine einzelne Aufgabe unter gleichbleibenden Bedingungen zu wiederholen. Im Verlauf änderten sich die Anforderungen an die Roboter und das System, das sie koordinierte:
- 2. November, 10 Uhr: Die sechs Roboter nahmen ihre Arbeit im laufenden Ladenbetrieb auf.
- Mittagszeit: Bestellungen von Speisen und Getränken testeten Zubereitung und Auslieferung während einer geschäftigen Servicezeit.
- Abend: Der stärkere Betrieb stellte die Bestellabwicklung und die Koordination in gemeinsam genutzten Bereichen auf die Probe.
- Über Nacht: Der ruhigere Betrieb testete den fortgesetzten Einsatz, die Reinigung und den Umgang mit Ausnahmen.
- Frühstückszeit am 3. November: Der morgendliche Service testete eine weitere Änderung der Arbeitsbelastung, bevor die Übung um 10 Uhr endete.
Eingeladene Teilnehmer stellten den Robotern außerdem gezielt Herausforderungen. Sie sollten normale Cola von zuckerfreier Cola in ähnlich gestalteten Verpackungen unterscheiden, bewegten Waren, stellten sich in Gänge und schüttelten einen Behälter mit Heißspeisen, um das Greifen des Inhalts zu erschweren.
Agibot bewertete Anwesenheit, Arbeitsleistung in den vier Zeitabschnitten und Kundenzufriedenheit. Ren Guanghui, Vizepräsident des Forschungszentrums für verkörperte Intelligenz von Agibot, sagte, das Team habe zudem die Erfolgsquote bei Aufgaben, den Erfolg beim ersten Versuch, Reaktionszeiten, Bearbeitungszeiten, die Qualität der Ergebnisse, die Häufigkeit menschlicher Eingriffe, die Wiederherstellungszeit und die Systemverfügbarkeit erfasst.
Warum das Aufnehmen von Speisen schwieriger sein kann als das Finden
Für ein verpacktes Getränk und ein Stück weiche Speise sind unterschiedliche Handgriffe nötig. Ein Roboter kann den richtigen Artikel erkennen und beim Greifen trotzdem scheitern: Flexible Verpackungen verändern ihre Form, rutschige Oberflächen bewegen sich, und empfindliche Lebensmittel zerbrechen, wenn sie zu fest zusammengedrückt werden.
Ren beschrieb das Greifen eines Stücks Goldkuchen mit einer Zange als eine Abfolge präziser Bewegungen. Der Roboter muss das Werkzeug greifen, seine Öffnung steuern, den Berührungspunkt am Lebensmittel wählen und ausreichend Druck ausüben, um es anzuheben, ohne es zu zerdrücken. Anschließend muss er sich an einem Beutel ausrichten, das Lebensmittel hineinlegen, die Zange zurückziehen und den Griff ändern, um den Beutel anzuheben.
Ein kleiner Fehler kurz vor dem Ende kann all die vorherigen erfolgreichen Schritte zunichtemachen. Auch das Aufhängen verpackter Süßigkeiten an einem Regalhaken stellt die Maschine vor ein ähnliches Problem: Sie muss eine kleine Öffnung genau ausrichten, ohne die Verpackung einzuklemmen oder benachbarte Produkte zu verschieben.
Auch Wang Xingxing, Gründer von Unitree, hat präzisen körperlichen Kontakt als weiterhin bestehende Engstelle in der Robotik bezeichnet. Seine Einschätzung konzentriert sich auf die Lücke zwischen dem Erkennen der Umgebung und der Steuerung der letzten Bewegungen, die zum Berühren und Manipulieren von Gegenständen nötig sind. Im Laden entscheiden diese letzten Bewegungen darüber, ob Kunden unbeschädigte Lebensmittel und korrekt platzierte Waren erhalten.
Ein gemeinsamer Ladenboden braucht einen gemeinsamen Plan
Sechs Roboter in einem kleinen Laden sorgen nicht nur beim Greifen, sondern auch bei der Einsatzplanung für Herausforderungen. Das Auffüllen der Regale kann den Platz blockieren, der zum Abholen einer Bestellung benötigt wird. Die Reinigung kann einen Gang versperren. Eine Verzögerung an einem Arbeitsplatz kann mehrere spätere Auslieferungen aufhalten.
Agibot koordinierte die Maschinen mit seinem Genie-Master-Framework. Das Unternehmen zufolge wurde es am 27. Oktober veröffentlicht, kurz vor dem Ladentest. Über ein Protokoll für verkörperte Ausführung, das als EEP bekannt ist, verbindet das Framework die Zuweisung von Aufgaben, Anweisungen zur Ausführung und Rückmeldungen.
Einfach ausgedrückt entscheidet die Koordinierungssoftware, welcher Roboter eine Aufgabe übernehmen soll, prüft, was dabei passiert ist, und nutzt das Ergebnis für die Planung der nächsten Schritte. Außerdem berücksichtigt sie die Priorität von Bestellungen, den Status der Roboter und den verfügbaren Arbeitsraum. Aufgaben, die denselben Regalplatz beanspruchen, können zeitlich getrennt werden, während miteinander vereinbare Aufgaben parallel ablaufen.
Kunden bringen eine weitere bewegliche Komponente ins Spiel. Von den Robotern wurde erwartet, langsamer zu werden, anzuhalten, auszuweichen oder eine neue Route zu berechnen, wenn Menschen in ihren Arbeitsbereich kamen. Ren zufolge sollten die Roboter bei zunehmender Unsicherheit weniger offensiv agieren und gegebenenfalls anhalten und Hilfe anfordern. Sicheres Warten ist damit ein notwendiger Bestandteil zuverlässiger Leistung, auch wenn es die Geschwindigkeit verringert.
Wie Agibot zufolge die Roboter aus Fehlern lernen
Agibot beschreibt seinen Lernansatz als Physical RSI: Erfahrungen aus der praktischen Arbeit fließen dabei in spätere Verbesserungen ein. Das Unternehmen unterteilt den Prozess in zwei Wege: nützliche Erfahrungen zu speichern und die Modelle, die die Aktionen steuern, neu zu trainieren.
Der erste Weg, Harness RSI genannt, speichert und fasst erfolgreiche und erfolglose Aufgabenabläufe zusammen. Ein Roboter kann später bei einem ähnlichen Problem auf diese Aufzeichnungen zurückgreifen. Der zweite Weg, Policy RSI, nutzt ausgewählte Beispiele, um die Aktionsrichtlinie zu trainieren, also das Modell, das die Bewegungen und den Umgang mit Gegenständen steuert.
Ren sagte, Probleme bei Abläufen und Koordination könnten noch am selben Tag überprüft und am Folgetag vermieden werden. Änderungen an den Aktionsrichtlinien benötigten in der Regel mehrere Tage für einen Entwicklungszyklus. Daten aus dem Livestream würden ausgewählt, von identifizierenden Informationen bereinigt und auf ihre Qualität geprüft, bevor sie in das Training einflössen. Die daraus resultierenden Änderungen erreichten üblicherweise innerhalb von ein bis zwei Wochen spätere Softwareversionen.
Agibot beschrieb auch eine frühere Testphase, in der die Erfolgsquote bei Abläufen für Aufgaben wie das Verpacken von Speisen, das Heraussuchen von Waren und das Auffüllen der Regale vom ersten bis zum fünften Tag von 28,6 % auf 85,7 % stieg. Das entspricht einem Zuwachs um 57,1 Prozentpunkte oder ungefähr dem Dreifachen der anfänglichen Quote.
Diese Zahlen beziehen sich auf die frühere Testphase. Für die einzelnen Aufgaben beim öffentlichen 24-Stunden-Test hat das Unternehmen keine vergleichbaren detaillierten Erfolgsquoten veröffentlicht.
Was die Aufgabenzahlen für Ladenbetreiber aussagen
Die 1.730 gemeldeten Aufgaben entsprechen im Durchschnitt etwa 72 erledigten Tätigkeiten pro Stunde für die sechs Roboter zusammen. Auf Kundenempfang und das Heraussuchen von Waren entfielen zusammen 1.052 Aufgaben, etwa 61 % der Gesamtzahl.
Diese Berechnungen helfen, den Arbeitsumfang zu beschreiben, doch die Tätigkeiten unterscheiden sich erheblich. Einen Kunden zu begrüßen und eine warme Mahlzeit zuzubereiten, erfordert unterschiedlich viel Zeit, körperliche Handhabung und Kontrolle. Wer als Geschäftsleitung einen Einsatz bewertet, müsste jede Aufgabe einzeln betrachten und dabei auch Wartezeiten und die Qualität des fertigen Service berücksichtigen.
Die Unterlagen zur Veranstaltung enthielten weder ein unabhängig geprüftes Aufgabenprotokoll noch Angaben zu Eingriffen oder Ausfallraten. Auch ein Vergleich mit der Leistung und den Kosten menschlicher Beschäftigter fehlte. Ladeintervalle und Wartungszeiten wurden ebenfalls nicht offengelegt. Damit bleiben die gesamte autonome Betriebszeit und der Umfang der erforderlichen Unterstützung durch Mitarbeiter unklar.
Nützliche Arbeit statt Zeit vor der Kamera messen
Agibot hat eine Produktivitätskennzahl namens Worken vorgeschlagen, die als effektive intelligente Arbeitsstunden beschrieben wird. Die Berechnung kombiniert die Zahl der aktiven Roboter, ihre autonome Arbeitszeit und eine Effizienzquote für die erbrachte Leistung.
Der Ansatz lenkt den Blick auf qualifizierte Ergebnisse: Wie viel akzeptable Arbeit liefert eine Maschine während der Zeit, in der sie autonom arbeitet? Für einen Laden bedeutet das korrekt ausgewählte Produkte, vollständige Bestellungen und einwandfreie Speisen oder Getränke, die innerhalb einer vertretbaren Wartezeit bereitgestellt werden.
Yao Maoqing, Mitgründer und Co-Präsident von Agibot sowie Präsident der Geschäftsgruppe für verkörperte Intelligenz, beschrieb beim Innovationstag des Unternehmens den Unterschied zwischen Vorführungen und produktiver Arbeit. Übersetzt sagte er:
Vorführungen testen die obere Leistungsgrenze einer einzelnen Fähigkeit, Produktivität dagegen die untere Leistungsgrenze des Systems.
Sein Punkt ist für den Einzelhandel konkret. Eine Maschine, die eine einfache Bestellung hervorragend erledigt, braucht trotzdem eine zuverlässige Reaktion auf schwierige Fälle. Um Worken für den Shanghaier Test zu berechnen, wären Daten zu den autonomen Betriebsstunden und zur Leistungseffizienz nötig, die über die veröffentlichten Aufgabenzahlen hinausgehen.
Was muss sich vor einem breiteren Einsatz ändern?
Ren zufolge hängt die Einsatzreife im Handel von der jeweiligen Aufgabe ab, nicht von einem festen Zeitplan. Er nannte drei praktische Kriterien: Sind die Grenzen des Auftrags klar, lässt sich das Ergebnis leicht überprüfen, und treten Ausnahmen selten genug auf, damit sich das System selbst davon erholen kann?
Die routinemäßige Regalordnung, das Auffüllen der Regale und Unterstützung bei der Reinigung zählen zu den Aufgaben, die sich seiner Ansicht nach in geordneten Umgebungen früher einführen lassen. Aufgaben mit komplexer Kundeninteraktion, Identitätsprüfungen oder weniger vorhersehbaren Handgriffen benötigen eine längere Erprobung. Wie die Roboter für Regalkontrolle und Reinigung zeigten, erfordern selbst scheinbar geeignete Aufgaben eine sorgfältige Ausgestaltung.
Für eine Ausweitung von einem Laden auf Hunderte wären standardisierte Werkzeuge, Anbindungen an Handelssysteme, eine schnellere Installation und eine wirksame Fernwartung nötig. Die Roboter müssten außerdem nützliche Erfahrungen zwischen Geschäften mit unterschiedlichen Grundrissen und Warenangeboten übertragen können, damit an jedem Standort weniger neue Konfiguration erforderlich ist.
Ren räumte ein, dass die Roboter gegenüber erfahrenen Ladenmitarbeitern bei der Anpassung an Veränderungen, der schnellen Ausführung präziser Bewegungen und dem Umgang mit Ausnahmen noch Defizite haben. Seine vorgeschlagenen Kriterien für den kommerziellen Einsatz waren praxisnah: kürzere Installationszeiten, weniger manuelle Anpassung und mehr verwertbare Leistung. Der Test in Shanghai lieferte Beispiele sowohl für funktionierende Routinen als auch für Regeln, die überarbeitet werden müssen. Die nächste technische Aufgabe besteht darin, diese Routinen über wiederholte Schichten und verschiedene Läden hinweg zuverlässig zu machen.
Wichtigste Punkte
- Sechs G2-Roboter von Agibot arbeiteten am 2. und 3. November 2026 bei einem 24-stündigen Test in einem Convenience Store im Shanghaier Bezirk Xuhui.
- Agibot meldete 1.730 erledigte Aufgaben und mehr als 2 Millionen Zuschauer des Livestreams.
- Vier Roboter bestanden die Prüfung für ihre jeweilige Aufgabe; der Roboter für die Regalkontrolle und der Reinigungsroboter benötigten weitere Anpassungen.
- Ein Roboter zeigte zu wenig Eigeninitiative, während ein anderer nach einem vollen Mülleimer den Laden verließ.
- Genie Master koordinierte die Aufgaben, den gemeinsam genutzten Arbeitsraum und die Rückmeldungen der Roboter.
- Detaillierte Angaben zu autonomen Betriebsstunden, Eingriffen, unabhängig geprüften Ausfallraten und Vergleichen mit menschlichen Beschäftigten wurden nicht veröffentlicht.