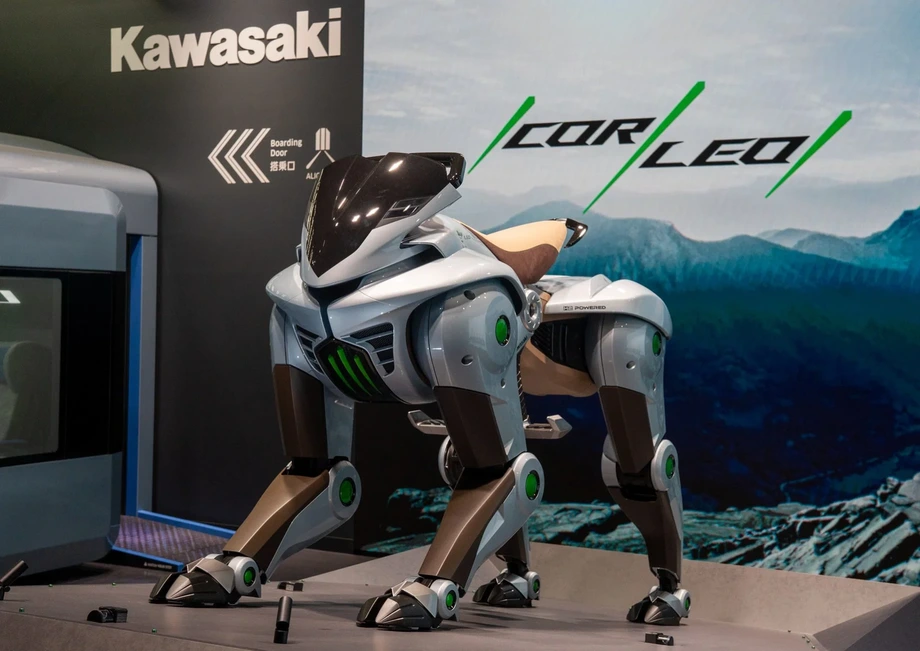
Vier Beine, ein Wasserstoffmotor und ein Ziel für 2035
Kawasaki Heavy Industries entwickelt CORLEO, ein Fahrzeug mit vier Roboterbeinen und Wasserstoffmotor. Das Unternehmen verfolgt dabei zwei wichtige Ziele: den Einsatz auf der Expo 2030 in Riad in Saudi-Arabien und die Vermarktung ab 2035. Zuvor soll vom 5. bis 8. November 2026 ein maßstabsgetreues Modell auf der Motorradmesse EICMA in Mailand zu sehen sein. Besucher können es besichtigen, aber nicht fahren.
Inhalt
- Vier Beine, ein Wasserstoffmotor und ein Ziel für 2035
- Was Besucher in Mailand sehen werden
- Wie die Beine auf Motorradtechnik zurückgreifen
- Lenken durch Gewichtsverlagerung
- Warum ein Wasserstoffmotor Strom erzeugt
- SAFE ADVENTURE geht über das Fahrzeug hinaus
- Die Etappen von Osaka bis Riad
- Zuerst ein Simulator, weitere Einsatzmöglichkeiten in Prüfung
- Die wichtigsten Punkte
Das Projekt vereint zwei Bereiche des japanischen Industriekonzerns, die gewöhnlich unterschiedlichen Zwecken dienen: Robotik und Motorräder. CORLEO ersetzt Räder durch unabhängig gesteuerte Beine und nutzt Motorradtechnik, um Bewegung, Balance und Stöße auf unebenem Untergrund zu bewältigen. Gesteuert werden soll das Fahrzeug durch Gewichtsverlagerung – ähnlich wie beim Reiten, wie Kawasaki es beschreibt.
In seiner Ankündigung zur Entwicklung von CORLEO vom 3. Dezember 2025 teilte Kawasaki mit, das SAFE ADVENTURE Business Development Team gegründet zu haben, das direkt dem Präsidenten unterstellt ist. Die eigens eingerichtete Organisation verankert das Konzept in den Entwicklungsplänen des Unternehmens. Dazu gehört auch ein Fahrsimulator, der bis 2027 fertiggestellt werden soll.
Der Zeitplan sieht die Präsentation in Mailand neun Jahre vor dem geplanten Verkaufsstart vor. Kawasaki hat bislang weder einen Preis noch Absatzmärkte, Reichweite, Höchstgeschwindigkeit, Wasserstoffkapazität oder einen Liefertermin für Kunden genannt. Für Interessenten stehen daher zunächst ein Ausstellungsmodell und ein Simulator an, gefolgt vom geplanten Einsatz in Riad.
Was Besucher in Mailand sehen werden
CORLEO soll auf Kawasakis Motorradpräsentation im Messezentrum Fiera Milano Rho in Halle 11 am Stand N46 zu sehen sein. Die Messetage für das Publikum sind der 5. bis 8. November 2026; ihnen gehen zwei Tage für Presse und Fachbesucher voraus.
Am maßstabsgetreuen Modell können Besucher die Proportionen einer Maschine beurteilen, die zwischen Motorrad und fahrbarem Roboter angesiedelt ist. Am Stand wird es keine Möglichkeit geben, CORLEO zu fahren. Kawasaki bezeichnet das Projekt als neue Form der persönlichen Mobilität. Die Beine sollen Fahrer durch Gegenden bringen, die für herkömmliche Fahrzeuge schwer erreichbar sind.
Erstmals vorgestellt wurde CORLEO als Konzept auf der Ausstellung Future Life Expo: Future City im Rahmen der Expo 2025 Osaka, Kansai. Nach Angaben von Kawasaki erzielte die Präsentation rund 1,2 Milliarden Einblendungen in sozialen Medien. Dabei wird gezählt, wie oft Inhalte auf Bildschirmen erscheinen. Wer mehrere Beiträge sieht, kann also mehr als einmal erfasst werden.
Der Wechsel von Osaka zu einer großen Motorradmesse spiegelt auch die Ursprünge des Projekts wider. Kawasaki präsentiert CORLEO als Fahrzeug, das aktiv gefahren wird und bei dem Körperbewegung und Balance eine Rolle spielen – nicht einfach als Roboter, der einen passiven Fahrgast befördert.
Wie die Beine auf Motorradtechnik zurückgreifen
Die vier Beine von CORLEO sollen ihre Position an wechselnde Bodenverhältnisse anpassen. Das Steuerungssystem koordiniert die Beine, damit sie Maschine und Fahrer tragen. Die Bodenkontaktflächen sind auf guten Halt ausgelegt. Der angestrebte Vorteil ist die Flexibilität: Ein Bein kann angehoben werden und einen neuen Aufsetzpunkt wählen, wenn ein Rad über ein Hindernis rollen müsste.
Kawasaki sieht in den Hinterbeinen eine direkte Verbindung zur Motorradtechnik des Unternehmens. Sie nutzen eine Schwingenkonstruktion, also eine bewegliche Struktur, die beim Motorrad das Hinterrad trägt und es ermöglicht, dass es sich über Unebenheiten hebt und senkt.
Bei CORLEO können sich die Hinterbeine unabhängig voneinander auf und ab bewegen, um Stöße abzufangen. Das soll es dem Fahrer nach Angaben von Kawasaki erleichtern, eine Haltung einzunehmen, aus der er das Gelände vor sich gut im Blick behält. Wer die Strecke weiter beobachten kann, hat mehr Gelegenheit, auf das nächste Hindernis zu reagieren.
Kawasaki beschreibt das angestrebte Zusammenspiel als die Fähigkeit der Robotik, schwieriges Gelände zu bewältigen, kombiniert mit der Wendigkeit und Stabilität, die das Unternehmen bei Motorrädern entwickelt hat. Zu den erklärten Zielen zählen Fahrten in den Bergen und durch Gebiete mit Wasser. Deshalb sind das Zusammenspiel von Haftung, Beinbewegung und Fahrerposition zentrale Aspekte der Konstruktion.
Lenken durch Gewichtsverlagerung
Bei der geplanten Steuerung von CORLEO ersetzen Haltungsänderungen und Gewichtsverlagerungen die vertraute Kombination aus Lenker und Gasgriff. Sensoren erfassen die Bewegungen des Fahrers, und das Steuerungssystem übersetzt sie in Befehle für die Beine.
Der Fahrer gibt durch Körperbewegungen die Richtung vor, während die Maschine die genaue Platzierung ihrer Beine und die Balance übernimmt. Diese Aufgabenteilung ist für das Konzept entscheidend: Eine Person kann nicht gleichzeitig vier Roboterbeine einzeln steuern und eine anspruchsvolle Strecke im Blick behalten.
Kawasaki zufolge sollen unterstützende Funktionen Menschen dabei helfen, schwieriges Gelände einfach und sicher zu durchqueren. Dieses Entwicklungsziel betrifft sowohl den Fahrer als auch die Maschine. Die Steuerung muss bewusste Bewegungen erkennen und zugleich mit Bewegungen durch Unebenheiten, Gefälle und wechselnden Untergrund umgehen.
Der geplante Simulator soll die Möglichkeit bieten, diese ungewöhnliche Art des Fahrens vor dem Verkaufsstart zu entwickeln und zu erleben. Zugleich könnte er ein eigenständiges Produkt werden, denn Kawasaki will die im Rahmen von CORLEO entwickelte Technologie auch über das physische Fahrzeug hinaus nutzen.
Warum ein Wasserstoffmotor Strom erzeugt
Das geplante Antriebssystem von CORLEO nutzt einen Wasserstoffmotor mit 150 cm³ Hubraum, der Strom für die Mechanismen zur Bewegung der Beine erzeugt. Der Wasserstoff wird am Heck des Fahrzeugs gespeichert; in den Plänen für die Messe in Mailand ist von Kartuschen die Rede.
Die Angabe 150 cm³ bezeichnet den Hubraum, also das Volumen, das die Kolben des Motors verdrängen. Sie beschreibt die Motorgröße und nicht die elektrische Leistung, die den Beinen zur Verfügung steht. Die Energie wird in einer einfachen Abfolge bereitgestellt: Wasserstoff treibt den Motor an, der Motor treibt einen Generator an, und der Strom versorgt die Beinmechanismen.
Ein Wasserstoffverbrennungsmotor verbrennt den Kraftstoff und erzeugt dadurch mechanische Bewegung. Eine Brennstoffzelle arbeitet anders und wandelt die chemische Energie des Wasserstoffs direkt in Strom um. Kawasakis offizielle Beschreibung nennt einen Motor, der Strom für CORLEO erzeugt.
Shigemi Tanaka, der Leiter von Kawasaki Motors Europe, hat das Projekt als Beispiel für das technische Know-how des Konzerns und als Fortschritt auf dem Weg in eine CO₂-neutrale Zukunft bezeichnet. Um die Umweltziele beurteilen zu können, braucht es Angaben zum Kraftstoffverbrauch des fertigen Fahrzeugs sowie dazu, wie der Wasserstoff hergestellt und geliefert wird. Diese praktischen Aspekte beeinflussen auch, wo Besitzer das Fahrzeug nutzen und betanken können.
Kawasaki arbeitet bereits in einem anderen Bereich an einem kommerziellen Wasserstoffprojekt. Der kommerzielle Wasserstoff-Mischmotor des Unternehmens erzeugt Strom mit Erdgas, dem nach Volumen 30 Prozent Wasserstoff beigemischt sind. Diese Industriemaschine gehört zur Acht-Megawatt-Klasse, während CORLEO als persönliches Transportmittel entwickelt wird. Zusammengenommen zeigen die Projekte, dass Kawasaki die Wasserstoffverbrennung in sehr unterschiedlichen Größenordnungen vorantreibt.
SAFE ADVENTURE geht über das Fahrzeug hinaus
Kawasaki entwickelt CORLEO im Rahmen von SAFE ADVENTURE, einem umfassenderen Vorhaben für mehr Sicherheit beim Reisen in Bergregionen. Das Unternehmen will Unfälle in den Bergen reduzieren und zugleich dafür sorgen, dass Bergregionen attraktiv und zugänglich bleiben.
Ein geplantes Navigationssystem soll Wetter, Temperatur, Oberflächenbedingungen und Wildtierbeobachtungen erfassen und anhand dieser Informationen sicherere Routen empfehlen. Kawasaki zufolge könnten Nutzer die Hinweise über Geräte wie Smartphones erhalten. Die Pläne sehen außerdem vor, Informationen auf dem Fahrzeugdisplay anzuzeigen.
Die Navigation befasst sich mit einem anderen Problem als dem Aufrechtbleiben des Roboters. CORLEOs Beinsteuerung soll jeden Schritt koordinieren, während die Routenführung dem Fahrer bei der Entscheidung über den Weg hilft. Eine Maschine kann eine schwierige Passage bewältigen, obwohl eine andere Route sinnvoller wäre, wenn sich das Wetter oder die Bedingungen weiter voraus ändern.
Kawasaki ordnet SAFE ADVENTURE drei Schwerpunkten der Group Vision 2030 zu: einer sicheren, vernetzten Gesellschaft, der Mobilität der Zukunft sowie Energie- und Umweltlösungen. CORLEO verbindet diese Schwerpunkte in Form eines Fahrzeugs, eines Informationsdienstes und eines Wasserstoffantriebssystems.
Die Etappen von Osaka bis Riad
Kawasakis Entwicklungsplan erstreckt sich über ein Jahrzehnt. Ausstellungen, Simulation und der geplante praktische Einsatz markieren unterschiedliche Phasen. Die offiziellen Zielvorgaben sehen vor, den Simulator vor dem geplanten Einsatz in Riad fertigzustellen und das Fahrzeug erst danach zu vermarkten.
- 2025: Das CORLEO-Konzeptmodell wird auf der Expo 2025 Osaka, Kansai, vorgestellt.
- 3. Dezember 2025: Kawasaki kündigt die Entwicklung mit dem Ziel der Vermarktung sowie ein eigenes SAFE ADVENTURE Team an, das direkt dem Präsidenten unterstellt ist.
- 5. bis 8. November 2026: Ein maßstabsgetreues Modell soll auf der EICMA in Mailand öffentlich gezeigt werden. Besucher können es nicht fahren.
- 2027: Kawasaki will einen Fahrsimulator für CORLEO fertigstellen.
- 2030: Kawasaki plant den Einsatz als Mobilitätsfahrzeug auf der Expo 2030 in Riad.
- 2035: Kawasaki plant die Vermarktung.
Zu den Entwicklungsplänen zählt laut früheren Beschreibungen auch ein intensives Feldtestprogramm bis 2027, bei dem die Haltbarkeit der Gelenke, der Wasserstoffverbrauch und die Stabilität der Beinsteuerung geprüft werden sollen. In Kawasakis offizieller Ankündigung bezieht sich das Fertigstellungsziel für 2027 ausdrücklich auf den Simulator. Riad wird als geplanter Einsatzort auf dem Ausstellungsgelände genannt.
Die einzelnen Etappen bringen unterschiedliche technische Aufgaben mit sich. Ein Simulator muss das Fahrgefühl überzeugend wiedergeben. Ein Fahrzeug, das Menschen befördert, braucht dagegen zuverlässige Bewegungsabläufe, einen sicheren Umgang mit Kraftstoff und funktionierende Steuerungen. Im veröffentlichten Zeitplan liegen zwischen dem geplanten Einsatz in Riad und der Vermarktung weitere fünf Jahre Entwicklungszeit.
Zuerst ein Simulator, weitere Einsatzmöglichkeiten in Prüfung
Kawasaki plant, die Simulatortechnologie von CORLEO der Spiele- und E-Sport-Branche zur Verfügung zu stellen. Das Unternehmen nennt Bewegungsdaten und dreidimensionale Modelle, die während des Projekts entwickelt werden, als Bestandteile des Systems, das es einsetzen will.
So könnten Menschen das Fahrkonzept von CORLEO schon früher erleben. Ein Simulator könnte Bewegungen und Reaktionen nachbilden, ohne dass Nutzer in die Berge fahren oder Zugang zu Wasserstoff haben müssen. Der angestrebte Fertigstellungstermin 2027 liegt acht Jahre vor dem geplanten Verkaufsstart des Fahrzeugs.
Zu den möglichen Einsatzbereichen von CORLEO, über die gesprochen wurde, gehören Abenteuertourismus, Infrastrukturinspektionen und Umweltbeobachtung. Dabei geht es jeweils darum, Orte zu erreichen, die schwer zugänglich sein können. Kurzfristig konzentriert sich Kawasaki nach eigenen Angaben auf die Entwicklung des Fahrzeugs, den Simulator, die Navigation und den geplanten Einsatz auf der Expo 2030 in Riad.
Die zentrale Herausforderung besteht nun darin, aus dem aufmerksamkeitsstarken Konzept ein zuverlässig wiederholbares Fahrerlebnis zu machen. Unabhängige Beinbewegungen, eine Steuerung durch Gewichtsverlagerung, die Stromerzeugung mit Wasserstoff und die Routenführung müssen ineinandergreifen. Kawasaki hat dafür Termine festgelegt. Die Präsentation in Mailand wird der Öffentlichkeit einen genaueren Blick auf die geplante Maschine ermöglichen.
Die wichtigsten Punkte
- CORLEO kombiniert vier Roboterbeine mit einem Wasserstoffmotor, der Strom erzeugt.
- Ein maßstabsgetreues Modell soll vom 5. bis 8. November 2026 auf der EICMA in Mailand zu sehen sein. Besucher können es nicht fahren.
- Der Fahrer soll die Bewegung durch Gewichtsverlagerung steuern. Von Motorrädern abgeleitete Mechanismen an den Hinterbeinen sollen Stöße abfangen.
- Kawasaki plant einen Fahrsimulator für 2027, den Einsatz auf der Expo 2030 in Riad und die Vermarktung ab 2035.
- SAFE ADVENTURE umfasst auch eine Navigation, die Wetter-, Temperatur-, Gelände- und Wildtierinformationen nutzt.
- Preis, Reichweite, Höchstgeschwindigkeit und Liefertermine für Kunden wurden noch nicht bekannt gegeben.