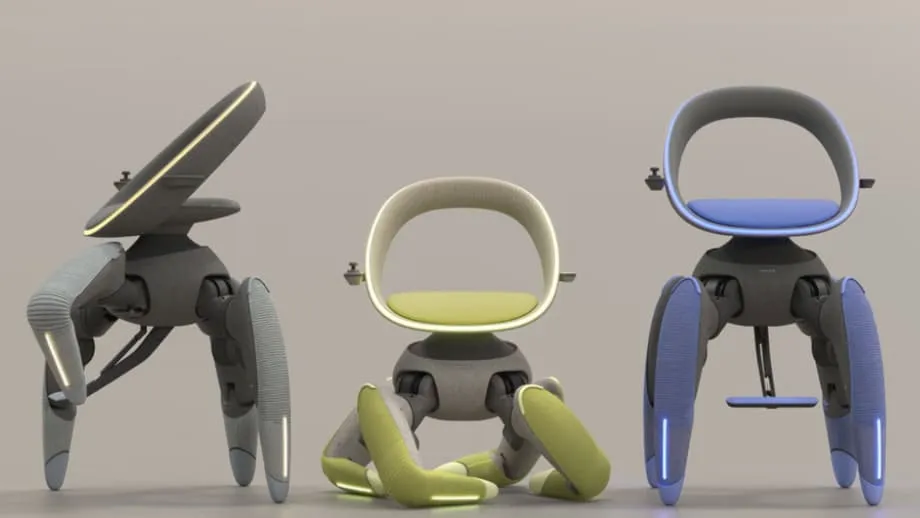
Ein Stuhl, der dort läuft, wo Räder nicht weiterkommen
Toyota hat Walk Me vorgestellt, einen kompakten robotischen Mobilitätsstuhl, der tatsächlich läuft. Das Konzept wurde auf der Japan Mobility Show 2025 in Tokio präsentiert und kommt ganz ohne Räder aus. Es soll Hindernisse überwinden, die viele Rollstuhlnutzer aufhalten: Treppen, Schotterwege, schmale Eingänge und den Höhenunterschied beim Einsteigen ins Auto. Der Stuhl bewegt sich auf vier beweglichen Beinen, die sich wie Tierbeine beugen und anheben. Nach der Fahrt lässt er sich platzsparend zusammenklappen.
Inhalt
- Ein Stuhl, der dort läuft, wo Räder nicht weiterkommen
- So funktioniert der Gehstuhl
- Beine nach dem Vorbild von Tieren
- Sensoren und Gleichgewicht
- Bedienelemente und Benutzeroberfläche
- Treppen steigen und unebenen Boden bewältigen
- Klein zusammengefaltet und leicht zu transportieren
- Für den Alltag auf engem Raum
- Teil von Toyotas Strategie für Mobilität für alle
- Herausforderungen vor einer Markteinführung
- Was Mobilität auf Beinen auszeichnet
- Warum Details beim Design wichtig sind
- Das Wichtigste
Das Design verbindet Robotik, künstliche Intelligenz und Ergonomie zu einem stabilen Sitz, der sich an wechselndes Gelände anpasst. Jedes Bein ist mit weichem Material umhüllt, das Motoren und Sensoren verdeckt. Das sorgt für ein freundliches Erscheinungsbild und verringert das Risiko, an Kleidung oder Möbeln hängen zu bleiben. Die Rückenlehne ist gebogen und stützt die Wirbelsäule. Seitliche Griffe dienen sowohl als Armlehnen als auch als einfache Lenkung. Nutzer können die Griffe drehen, mit Knöpfen die Richtung ändern oder Sprachbefehle wie „Küche“ oder „schneller“ geben und den Stuhl so freihändig steuern. Ein kleines Display an der Armlehne zeigt auf einen Blick den Akkustand und die zurückgelegte Strecke.
Walk Me ist für Orte gedacht, an denen Räder besonders schlecht zurechtkommen. Treppen steigt der Stuhl, indem er zunächst jede Stufe prüft und sich dann in gleichmäßigem Rhythmus nach oben zieht und drückt. So bleibt er mittig und im Gleichgewicht. Sensoren und ein Balancesystem bewältigen unebene Flächen, von Gartensteinen bis zu abgenutzten Türschwellen, indem sie in Echtzeit Haltung und Neigung anpassen. Der Akku soll bei typischer Nutzung einen ganzen Tag halten und wird über Nacht an einer normalen Steckdose geladen. Sicherheitssensoren überwachen die Gelenke auf Überhitzung und halten das System bei Bedarf an, um den Nutzer zu schützen.
So funktioniert der Gehstuhl
Im Kern ist Walk Me ein Laufroboter mit einem Sitz für Menschen. Vier unabhängig bewegliche Beine heben und beugen sich und setzen ihre Füße anhand kontinuierlich erfasster Sensordaten auf. Die Steuerungssoftware prüft den Weg voraus, überwacht die Gewichtsverteilung und passt die Basis sowie die Sitzneigung an, damit der Nutzer bei wechselnden Bodenverhältnissen stabil bleibt. Ziel sind gleichmäßige, berechenbare Bewegungen, die sich zu Hause und in belebten öffentlichen Räumen ruhig und sicher anfühlen.
Beine nach dem Vorbild von Tieren
Die Entwickler untersuchten trittsichere Tiere, die mit steilem und unebenem Gelände gut zurechtkommen. Der Gang orientiert sich an Ziegen, die sich sicher an Hängen bewegen, und an Krabben, die sich seitlich stabil fortbewegen. Beim Treppensteigen prüfen die Vorderbeine zunächst die Höhe der Stufe. Dann haken sie sich ein und ziehen den Sitz nach oben, während die Hinterbeine drücken und stützen. Der Ablauf wiederholt sich gleichmäßig, damit der Nutzer im Gleichgewicht bleibt. Auf Schotter oder unebenem Pflaster verkürzt oder verlängert jedes Bein seinen Schritt, um den Sitz waagerecht zu halten.
Sensoren und Gleichgewicht
Eine Kombination aus Lidar, Kameras und Radar erfasst die Umgebung und erkennt Hindernisse wie Teppichkanten, Spielzeug und Türschwellen. Gewichtssensoren prüfen vor größeren Bewegungen, ob der Nutzer mittig sitzt. Kreuzen Menschen oder Gegenstände den Weg des Stuhls, lösen Kollisionsradare einen sofortigen Stopp aus. Nähern sich Neigungs- oder Lastwerte einem Grenzwert, verbreitert die Steuerung den Stand oder verschiebt den Sitz, um ein Umkippen zu verhindern. Durch diese ständigen Anpassungen wirkt die Fortbewegung auf Beinen gleichmäßig statt ruckartig.
Bedienelemente und Benutzeroberfläche
Über die seitlichen Griffe können Nutzer durch Drehen lenken; Knöpfe ermöglichen präzise Richtungs- und Geschwindigkeitsänderungen. Die Sprachsteuerung sorgt für zusätzlichen Komfort und erlaubt freihändige Befehle wie „Küche“, um ein Ziel festzulegen, oder „schneller“, um das Tempo zu ändern. Ein kompaktes Display zeigt die verbleibende Akkuladung und die zurückgelegte Strecke an und erleichtert so die Tagesplanung. Das System soll mit einer Akkuladung einen ganzen Tag laufen und wird an einer normalen Steckdose aufgeladen. Sensoren in den Gelenken überwachen Temperatur und Stromaufnahme. Überhitzt ein Gelenk, hält der Stuhl an und warnt den Nutzer, damit es abkühlen kann, bevor die Fahrt weitergeht.
Treppen steigen und unebenen Boden bewältigen
Auf ebenen Böden kommen herkömmliche Rollstühle gut zurecht. Treppen, hohe Schwellen und loser Schotter bleiben jedoch ohne Rampen oder Hilfe schwierig. Walk Me überwindet solche Hindernisse mit einem schrittweisen Gang statt rollend. Die Vorderbeine setzen vorsichtig auf und ziehen den Stuhl nach oben; anschließend folgen die Hinterbeine und drücken nach. Dieses Bewegungsmuster verringert abrupte Gewichtsverlagerungen, die den Nutzer aus dem Gleichgewicht bringen könnten. Das System prüft laufend, ob die Füße rutschen, sich die Höhe verändert oder der Untergrund Halt bietet, und passt dann die Schrittlänge an, damit die Bewegung berechenbar bleibt.
Auch andere Lösungen können Treppen überwinden, darunter Rollstühle mit Raupenantrieb und selbstbalancierende Modelle. Raupenmodelle können Treppen steigen, sind aber häufig sperrig und schwer. Selbstbalancierende Stühle wie der iBOT können mit entsprechender Übung und Unterstützung Treppen bewältigen. Auch fortschrittliche Radsysteme wie beim Stuhl Scewo können auf Stufen anheben und stabilisieren. Walk Me verfolgt einen anderen Ansatz: Beine können jeden Fuß dort aufsetzen, wo der Halt am besten ist, und bei Bedarf den Stand verbreitern. Die Steuerung von Beinbewegungen ist komplex und kann bei gleicher Geschwindigkeit mehr Energie verbrauchen als Räder. Dafür lassen sich die Füße präzise platzieren, während der Sitz waagerecht bleibt und die Beine darunter arbeiten.
Klein zusammengefaltet und leicht zu transportieren
Zu den herausragenden Funktionen von Walk Me gehört, dass sich der Stuhl selbst zusammenfalten kann. Auf einen einzigen Befehl ziehen sich die Beine teleskopartig ein, die Knie klappen an und der Stuhl schrumpft innerhalb von etwa 30 Sekunden auf die Größe eines kleinen Handgepäckstücks. So lässt er sich leichter im Kofferraum verstauen oder neben dem Sofa beziehungsweise im Schrank unterbringen. Wenn es weitergeht, fährt der Stuhl seine Beine aus, prüft das Gleichgewicht und nimmt ohne zusätzliche Einrichtung den normalen Betrieb wieder auf.
Das Konzept soll auch bei Aufgaben helfen, für die oft Unterstützung nötig ist. Beim Umsteigen ins Auto kann sich der Stuhl auf die Zehenspitzen heben, auf die Höhe des Autositzes bringen, zur Tür neigen und stabil bleiben, während der Nutzer hinüberwechselt. In traditionellen japanischen Häusern mit Tatami-Böden lässt sich der Sitz für bequemes Sitzen bis auf Bodennähe absenken. Diese Funktionen spiegeln den Anspruch wider, die Selbstständigkeit im Alltag zu fördern und nicht nur in Vorführungen im Labor zu überzeugen.
Für den Alltag auf engem Raum
Japanische Wohnungen haben häufig schmale Flure, enge Kurven und eine erhöhte Eingangsstufe, die den Bereich für Schuhe von den Innenräumen trennt. Walk Me wurde mit Blick auf solche Wohnverhältnisse entwickelt. Unter Türrahmen ducken sich die Beine, um die Höhe zu verringern; an der Eingangsstufe strecken sie sich, um diese zu überwinden. In vollgestellten Räumen sucht das Erkennungssystem nach niedrigen Hindernissen, Kabeln und Schwellenkanten und plant Bewegungen, bei denen der Stuhl nicht hängen bleibt. Die weichen Beinabdeckungen verringern das Risiko, Möbel zu zerkratzen. Sanftes Anfahren und Anhalten soll das Zusammensein mit Angehörigen oder Betreuungspersonal angenehmer machen.
Teil von Toyotas Strategie für Mobilität für alle
Walk Me ist Teil eines umfassenderen Wandels bei Toyota hin zu barrierefreier Mobilität, die über Autos hinausgeht. Das Unternehmen entwickelt seit Jahren Assistenzroboter, darunter den in der Forschung eingesetzten Human Support Robot, sowie Rehabilitationshilfen wie das Gangtrainingssystem Welwalk. Außerdem baut Toyota mit Woven City eine Teststadt auf, in der untersucht werden soll, wie Autonomie, Robotik und vernetzte Dienste den Alltag unterstützen können. Auf derselben Messe zeigte Toyota den Kids Mobi, eine verspielte elektrische Kabine für beaufsichtigte Fahrten von Kindern innerhalb eines festgelegten Gebiets. Die Projekte verweisen auf das Ziel, Menschen jeden Alters und mit unterschiedlichen Fähigkeiten Mobilität zu ermöglichen, ob quer durch einen Raum oder durch die Stadt.
Der Schritt hin zu persönlicher Mobilität auf Beinen ist eine logische Fortsetzung dieser Arbeit. Dieselbe Kombination von Sensordaten und Planung, die bei fortschrittlichen Fahrassistenzsystemen und der Roboterforschung zum Einsatz kommt, kann einen Gehstuhl durch ein Wohnzimmer steuern. Die Herausforderung besteht darin, diese Technologien sicher und behutsam in ein Gerät zu integrieren, auf das sich Menschen möglicherweise viele Stunden täglich verlassen. Deshalb verbindet Walk Me maschinelle Umgebungswahrnehmung mit einfachen Bedienelementen und einem Sitz, der auch längeres Sitzen bequem macht.
Herausforderungen vor einer Markteinführung
Walk Me ist noch ein Prototyp; einen Termin für die Markteinführung oder einen Preis gibt es nicht. Aus einem Messekonzept ein zuverlässiges Hilfsmittel zu machen, erfordert strenge Tests, Zertifizierungen und ein Servicenetz. Ein Stuhl, der Menschen über Treppen trägt, muss auch seltene Situationen zuverlässig bewältigen, etwa nasse Stufen oder falsch erkannte Kanten. Doppelte Bremssysteme und ein sicherer Rückfallmodus sind unerlässlich. Das System überwacht bereits die Gelenke auf Überhitzung und Fehlfunktionen. Serienmodelle bräuchten jedoch mehrere Schutzebenen und klare Warnmeldungen für Nutzer.
Reichweite, Laden und Wartung werden im Alltag wichtig sein. Ein Akku für den ganzen Tag ist hilfreich, wenn er auch den höheren Belastungen beim Treppensteigen standhält. Service, Garantieleistungen und Ersatzteile müssen leicht verfügbar sein. Auch die Einweisung beeinflusst die Nutzung. Nutzer und Betreuungspersonen müssen lernen, wann sie den autonomen Funktionen vertrauen können und wann sie zur manuellen Steuerung wechseln sollten. In vielen Ländern bestimmen Kosten und Versicherungsschutz, wer Zugang zu solchen Geräten hat. Fortschrittliche treppensteigende Stühle anderer Hersteller kosten häufig Zehntausende Dollar. Sollte Walk Me auf den Markt kommen, werden Preis, Finanzierung und Reparaturservice maßgeblich darüber entscheiden, ob sich das Gerät durchsetzt.
Was Mobilität auf Beinen auszeichnet
Beine eröffnen einer Maschine Möglichkeiten, die Räder nicht bieten. Ein Fuß kann über ein Kabel steigen oder auf einer kleinen sicheren Stelle aufsetzen, während der Sitz waagerecht bleibt. An einem Hang lässt sich der Schwerpunkt seitlich verlagern, um das Gleichgewicht zu halten, während die Beine bergauf reichen. Diese Vielseitigkeit erklärt, warum Tiere so gut klettern und schwieriges Gelände durchqueren können. Der Nachteil ist die komplexe Steuerung. Der Computer muss Dutzende Gelenkbewegungen koordinieren, Last und Neigung in Echtzeit erfassen und leichte Ausrutscher ausgleichen, ohne den Nutzer zu beunruhigen. Auf einem ebenen Flur kann der Energieverbrauch höher sein als bei einem Rollstuhl mit Rädern. Um die Reichweite zu erhalten, sind daher eine sorgfältige Gangplanung und effiziente Motoren wichtig.
Walk Me versucht, die komplexe Technik im Hintergrund zu halten. Abdeckungen verbergen die beweglichen Gelenke, der Sitz sieht vertraut aus und die Griffe wirken wie einfache Armlehnen, bis eine Drehung den Stuhl in Bewegung setzt. Sprachbefehle ersetzen lange Menüs. Wenn der Stuhl die richtigen Dinge automatisch erledigt, kann sich der Nutzer auf den Weg statt auf die Maschine konzentrieren. Dieses Zusammenspiel aus einfacher Bedienung und komplexer Technik unter der Oberfläche ist das zentrale Versprechen persönlicher Mobilität auf Beinen.
Warum Details beim Design wichtig sind
Hilfsmittel bewähren sich, wenn Menschen sie zu Hause und in der Öffentlichkeit gern nutzen. Die weichen Beinabdeckungen und pastellfarbenen Oberflächen von Walk Me vermitteln Komfort statt den Eindruck einer Industriemaschine. Der kompakte Platzbedarf soll verhindern, dass der Stuhl in einem vollen Raum zu viel Raum einnimmt. Ein leiser Gang ist wichtig, damit sich Nutzer in Bibliotheken, Büros und Klassenzimmern wohlfühlen. Kleine Details wie ein gut lesbares Display und Griffe, die zugleich als Bedienelemente dienen, erleichtern die Eingewöhnung. Ein freundliches Erscheinungsbild und berechenbares Verhalten können dazu beitragen, dass Gebäudeeigentümer, Verkehrsbetriebe, Nachbarn und Kollegen das Gerät akzeptieren.
Das Wichtigste
- Toyotas Walk Me ist ein Gehstuhl mit vier Roboterbeinen, der Treppen, unebenes Gelände und enge Räume bewältigen soll.
- Das Konzept wurde auf der Japan Mobility Show 2025 vorgestellt und steht für den Ausbau von Mobilität für alle über herkömmliche Autos hinaus.
- Die Beine sind von Tieren inspiriert: Die Vorderbeine prüfen Stufen und ziehen den Stuhl nach oben, während die Hinterbeine drücken.
- Lidar, Kameras, Radar und Gewichtssensoren helfen, Hindernissen auszuweichen und den Sitz waagerecht und im Gleichgewicht zu halten.
- Zur Steuerung dienen drehbare Griffe, Knöpfe und Sprachbefehle wie „Küche“ und „schneller“. Ein Display zeigt Akkustand und zurückgelegte Strecke an.
- Der Akku soll einen ganzen Tag halten und wird an einer normalen Steckdose aufgeladen.
- Sicherheitssysteme überwachen die Gelenktemperatur und können den Stuhl bei Erreichen eines Grenzwerts anhalten.
- Das Gerät faltet sich innerhalb von etwa 30 Sekunden auf Handgepäckgröße zusammen. Bei der erneuten Inbetriebnahme fährt es die Beine aus und kalibriert sich neu.
- Zu den vorgestellten Funktionen gehören die Unterstützung beim Umsteigen ins Auto und eine absenkbare Sitzhöhe für Tatami-Böden.
- Das Gerät ist noch ein Prototyp; Produktionszeitplan und Preis stehen nicht fest. Eine Markteinführung würde Tests, Zertifizierungen und Servicedienste erfordern.