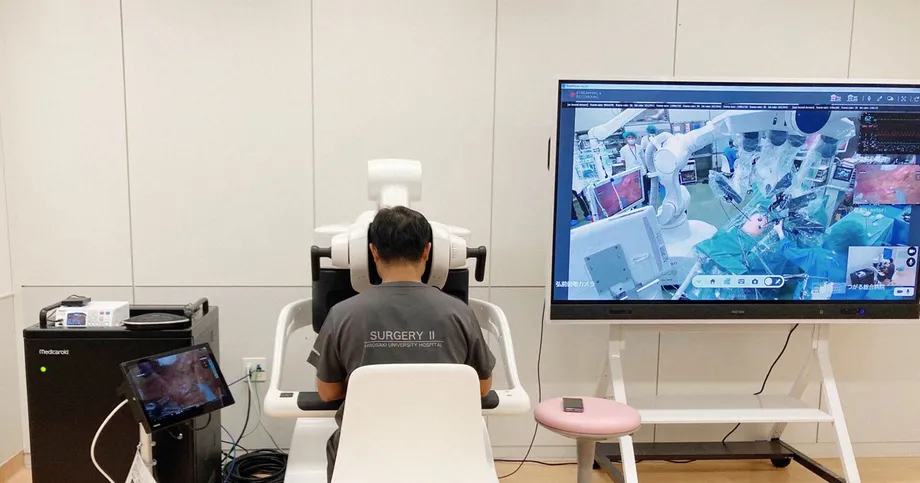
Zwei Krankenhäuser teilen sich die Steuerung eines OP-Roboters
Fünf Patienten mit Darmkrebs sind operiert worden, wobei Ärzte aus zwei rund 30 Kilometer voneinander entfernten Krankenhäusern in der Präfektur Aomori beteiligt waren. Die Universität Hirosaki und die Japanische Chirurgische Gesellschaft bezeichnen dies als Japans ersten klinischen Einsatz der ferngesteuerten roboterassistierten Chirurgie. Die Studie begann im August und verband das Universitätsklinikum Hirosaki in Hirosaki mit dem Tsugaru General Hospital in Goshogawara.
Inhalt
- Zwei Krankenhäuser teilen sich die Steuerung eines OP-Roboters
- Was zwischen August und Oktober geschah
- Wie die Fernassistenz im Operationssaal funktioniert
- Frühere Forschung testete eine Verbindung über 150 Kilometer
- Warum eine schnelle Verbindung ein klares Bild braucht
- Fünf Jahre hinotori-Tests untersuchten Verzögerungen und Überlastung
- Was bei einem Verbindungsausfall geschieht
- Ärzte vor Ort bleiben für das Modell unverzichtbar
- Ziel ist eine wohnortnähere Behandlung
- Die wichtigsten Punkte
Ein Chirurg im Operationssaal steuerte einen OP-Roboter des Typs hinotori, der von der in Kobe ansässigen Medicaroid Corp. entwickelt wurde. Ein überwachender Chirurg im anderen Krankenhaus unterstützte ihn, indem er dieselbe Maschine aus der Ferne bediente. Die Ärzte arbeiteten gemeinsam daran, die Tumoren zu entfernen. Die Universität und die Gesellschaft erklärten, alle fünf Operationen seien sicher abgeschlossen worden.
Das unmittelbare Ziel besteht darin, Krankenhäusern, in denen es schwieriger ist, erfahrene Chirurgen zu finden, Zugang zu spezialisiertem Können zu verschaffen. Bis März sind weitere Operationen geplant, um die Sicherheit zu bewerten, bevor die Organisatoren die Zulassung der erforderlichen Geräte und die Kostenübernahme durch die japanische gesetzliche Krankenversicherung beantragen.
Masaki Mori, Professor an der Tokai-Universität und Vorsitzender des Ausschusses der Japanischen Chirurgischen Gesellschaft zur Förderung der Fernchirurgie, erläuterte den Zweck bei einer Pressekonferenz an der Universität Hirosaki.
„Unser vorrangiges Ziel ist es, regionale Unterschiede in der chirurgischen Versorgung zu beseitigen“,
sagte Mori. Die Gesellschaft hoffe, die ferngesteuerte roboterassistierte Chirurgie in etwa zwei Jahren in die praktische Anwendung zu bringen. Das sei ein Ziel; als Nächstes stünden weitere klinische Bewertungen, die Zulassung der Geräte und Regelungen zur Kostenübernahme an. Die Eingriffe in Aomori bringen die Technologie in die Patientenversorgung, nachdem frühere japanische Forschungsarbeiten die Steuerung von Robotern, Kommunikationsverzögerungen und die Wiederherstellung nach Netzwerkausfällen untersucht hatten.
Was zwischen August und Oktober geschah
Die Universität Hirosaki und die Japanische Chirurgische Gesellschaft gaben den Beginn des klinischen Einsatzes am 8. Oktober bekannt und stellten am 14. Oktober Einzelheiten vor. In Berichten vom 15. Oktober 2026 hieß es, die beteiligten Krankenhäuser lägen rund 30 Kilometer auseinander.
Der Ablauf zeigt, dass die Bekanntgabe auf bereits durchgeführte Operationen folgte und nicht den Start einer künftigen Studie markierte:
- August: Die erste Operation fand statt, und die klinische Studie begann.
- 8. Oktober: Die Universität Hirosaki und die Japanische Chirurgische Gesellschaft gaben den Beginn der ersten klinischen Anwendung der ferngesteuerten roboterassistierten Chirurgie in Japan bekannt.
- 14. Oktober: Die Organisatoren stellten Einzelheiten vor und erklärten, fünf Patienten seien sicher operiert worden.
- Bis März: Weitere Operationen sind geplant, um die Sicherheit zu bewerten, bevor Anträge auf Gerätezulassung und Kostenübernahme durch die gesetzliche Krankenversicherung gestellt werden.
Die Studienbeschreibung nennt Patienten mit Krebserkrankungen des Verdauungstrakts als Zielgruppe. Bei den fünf abgeschlossenen Operationen ging es um Darmkrebs, also Krebs im Dickdarm oder Enddarm. In der öffentlichen Mitteilung wurden keine detaillierten Zahlen zu Komplikationen, Genesungszeiten oder langfristigen Behandlungsergebnissen genannt.
Wie die Fernassistenz im Operationssaal funktioniert
Der Roboter hinotori verbindet die Steuerung durch den Chirurgen mit den Instrumenten, die während einer Operation eingesetzt werden. In dieser Studie ermöglichte eine Kommunikationsverbindung zwischen den Krankenhäusern einem Arzt am anderen Standort, den Roboter zu bedienen und zugleich den Chirurgen neben dem Patienten zu unterstützen.
Die Anordnung verbindet die Versorgung vor Ort mit fachkundiger Unterstützung aus der Ferne. Ein Arzt bleibt im Operationssaal, während sich der zugeschaltete Teilnehmer über den Roboter einbringen kann, statt lediglich mündliche Anweisungen zu geben. Beide Ärzte wirken am selben Eingriff mit.
Das Personal vor Ort übernimmt außerdem praktische Aufgaben, die aktuelle OP-Roboter nicht selbstständig erledigen können. Eine separate wissenschaftliche Übersichtsarbeit zur Validierung von hinotori nennt den Instrumentenwechsel, die Reinigung der Kameralinse und das Absaugen als Tätigkeiten, für die weiterhin Personal neben dem Patienten benötigt wird. Die Fernassistenz ist daher sowohl auf das OP-Team als auch auf den zugeschalteten Chirurgen und das Kommunikationssystem angewiesen.
Frühere Forschung testete eine Verbindung über 150 Kilometer
Forscher, die mit der Universität Hirosaki zusammenarbeiteten, untersuchten zuvor den Fernbetrieb eines Roboters zwischen dem Universitätsklinikum Hirosaki und dem Mutsu General Hospital, die 150 Kilometer voneinander entfernt liegen. In ihrer Studie zu einem kommerziellen Netzwerk, die von der Japan Agency for Medical Research and Development unterstützt wurde, prüften sie, ob gewöhnliche kommerzielle Glasfaserverbindungen eine zuverlässige Fernsteuerung ermöglichen könnten.
Bei diesem Feldversuch kam ein von Riverfield Inc. entwickelter Roboter zum Einsatz. Zwölf Chirurgen führten Manipulationsübungen durch: Sechs hatten Erfahrung mit roboterassistierten Operationen, sechs waren in der allgemeinen Chirurgie erfahren, jedoch nicht in der roboterassistierten Chirurgie. Sie bewegten Stäbe zwischen nummerierten Löchern und verwendeten zwei Instrumente, um eine markierte Schnur zu greifen und zu ziehen.
Die frühere Verbindung überbrückte die fünffache Entfernung der aktuellen Krankenhausverbindung: 150 Kilometer gegenüber rund 30 Kilometern. Untersucht wurden kontrollierte Aufgaben statt Operationen an Patienten. So konnten die Forscher die Leistung unter verschiedenen Netzwerkbedingungen messen.
Die Autoren kamen zu dem Schluss, dass das von ihnen getestete kommerzielle Kommunikationsnetzwerk die Fernchirurgietechnologie unterstützen könne. Sie benannten auch die Grenzen des Experiments: Gemessen wurden Verzögerungen bei Bildsignalen und nicht bei Steuersignalen, die Gruppe der Chirurgen war klein, und die feste Reihenfolge der Netzwerktests konnte die Ergebnisse beeinflussen, weil die Teilnehmer mit zunehmender Übung besser wurden.
Warum eine schnelle Verbindung ein klares Bild braucht
Das Experiment zwischen Hirosaki und Mutsu ergab eine durchschnittliche Kommunikationslaufzeit von 4 Millisekunden bei Leitungen mit garantierter Bandbreite und von 10 Millisekunden bei einer Verbindung, deren Geschwindigkeit von den Netzwerkbedingungen abhing. Eine Millisekunde ist ein Tausendstel einer Sekunde. Die Laufzeit bezeichnet die Zeit, die ein Signal für den Hin- und Rückweg benötigt.
Chirurgen müssen außerdem sehen können, was die Instrumente tun. Die Forscher maßen die Verzögerung zwischen der Aufnahme eines Bildes durch die Kamera und seiner Anzeige auf dem Bildschirm des Chirurgen. Diese sogenannte Glass-to-Glass-Zeit betrug bei Leitungen mit garantierter Bandbreite durchschnittlich 92 Millisekunden und bei der anderen Verbindung 95 Millisekunden.
Kameraverarbeitung, Videokomprimierung, Übertragung, Dekomprimierung und die Reaktionszeit des Bildschirms tragen alle zu dieser Verzögerung bei. Die Verarbeitung durch die Geräte machte einen deutlich größeren Teil der gemessenen Bildverzögerung aus als der Weg durch das Netzwerk selbst.
Bei einer garantierten Verbindung mit 5 Megabit pro Sekunde kam es zu Paketverlusten und einer schlechteren Bildqualität. Pakete sind kleine digitale Informationseinheiten; gehen einige verloren, können Bilddetails fehlen. Die Autoren empfahlen für das von ihnen getestete System mindestens 10 Megabit pro Sekunde. Bei der Zahl der Aufgabenfehler zeigte sich kein statistisch signifikanter Unterschied zwischen den Netzwerkbedingungen. Einige Chirurgen fanden die Bilder bei der Verbindung mit 5 Megabit pro Sekunde jedoch schwer zu erkennen.
Die Empfehlung bezieht sich auf einen bestimmten Roboter und ein bestimmtes Videosystem. Ein Krankenhaus, das Fernassistenz einsetzen möchte, benötigt ausreichend Kapazität für seine eigene Ausrüstung sowie eine stabile Übertragung der Bilder und Steuerbefehle.
Fünf Jahre hinotori-Tests untersuchten Verzögerungen und Überlastung
Die Universität Kobe, Medicaroid und NTT DOCOMO führten zwischen 2020 und 2025 mehr als 30 Bewertungen von Fernsitzungen durch. Takuto Hara und Kollegen fassten die Ergebnisse in einer Übersichtsarbeit zur Validierung von hinotori zusammen, die Kommunikationsleistung, Robotersicherheit, Koordination des Personals und rechtliche Anforderungen untersucht.
Die Übersichtsarbeit beschreibt technische und praktische Tests mit hinotori, getrennt von den fünf Krebsoperationen in Aomori. Unter optimierten Bedingungen erreichte ein eigenständiges 5G-Netz mit Sub-6-GHz-Frequenzen während der Videoübertragung eine Laufzeit von rund 100 Millisekunden. Eigenständiges 5G nutzt ein dediziertes 5G-Kernnetz; Sub-6 bezeichnet Frequenzen unterhalb von 6 Gigahertz.
Auch die Netzwerkauslastung wurde umfassend getestet. Ohne Quality-of-Service-Steuerung führte konkurrierender Datenverkehr von 200 Megabit pro Sekunde zu Paketverlusten und schlechterer Videoqualität. Mit aktivierter Steuerung blieb die Übertragung stabil, selbst wenn der konkurrierende Datenverkehr 1 Gigabit pro Sekunde, also 1.000 Megabit pro Sekunde, überstieg.
Quality of Service bedeutet, wichtigem Datenverkehr Vorrang einzuräumen, in diesem Fall den Operationsbildern und Roboterbefehlen. Die Tests zeigen, warum die angegebene Netzwerkgeschwindigkeit nur einen Teil der technischen Anforderungen ausmacht: Die chirurgische Verbindung muss auch dann funktionieren, wenn andere Nutzer Daten übertragen.
Die Chirurgen konnten die getesteten Aufgaben bei Verzögerungen von bis zu 180 Millisekunden ausführen, wobei die Genauigkeit bei feinen Bewegungen ab mehr als 120 Millisekunden nachließ. Laut der Übersichtsarbeit schreiben die japanischen Fernchirurgie-Leitlinien von 2022 eine Ende-zu-Ende-Latenz von höchstens 100 Millisekunden sowie sichere Verbindungen und Notfalllösungen vor.
Was bei einem Verbindungsausfall geschieht
Zur Validierung von hinotori gehörten simulierte Verbindungsabbrüche an Routern und 5G-Geräten. Der Roboter wechselte in einen sicheren Standby-Modus und stoppte die Instrumentenbewegungen, ohne unbeabsichtigte Bewegungen auszuführen. In vielen Testszenarien stellte die Wiederherstellung der Netzwerkverbindung die Steuerung ohne Neustart des Systems wieder her.
Als Ersatz wurden Kommunikationswege über ein virtuelles privates Netzwerk (VPN) getestet, das eine geschützte Verbindung zwischen Standorten ermöglicht. Bei simulierten Ausfällen stellte das VPN die Verbindung innerhalb von 5 bis 11 Sekunden wieder her. Zu den Sicherheitsvorkehrungen gehörte auch eine Bedienperson vor Ort, die über ein zweites Cockpit, also eine Steuerkonsole für den Roboter, die Kontrolle übernehmen konnte.
Sekunden sind während einer Operation entscheidend. Deshalb gehören das Anhalten des Roboters und ein einsatzfähiges Team neben dem Patienten zu den zentralen Elementen des Konzepts. Die Übersichtsarbeit beschreibt Sicherheit als Zusammenspiel von automatischem Standby-Modus, Ersatzverbindungen, Geräteüberwachung und Personal, das eingreifen kann.
Bei den Validierungstests kam eine abgeschlossene Netzwerkarchitektur zum Einsatz, die Operationsvideos, Steuerbefehle und andere Daten vom öffentlichen Internet trennte. Überwachungswerkzeuge kontrollierten die Netzwerkgeräte auf Probleme wie plötzlichen Paketverlust oder verzögerte Videobilder. Diese Funktionen gehörten zum Validierungsprogramm; die Mitteilung aus Aomori beschrieb die bei den klinischen Eingriffen verwendete Kommunikationsverbindung weniger detailliert.
Ärzte vor Ort bleiben für das Modell unverzichtbar
Hara und Kollegen verweisen auf Artikel 20 des japanischen Ärztegesetzes, der die Anwesenheit eines Arztes am Aufenthaltsort des Patienten vorschreibt. Ihre Übersichtsarbeit beschreibt die überwachte Fernassistenz, bei der ein zugeschalteter Chirurg ein Team vor Ort unterstützt, als rechtlich zulässiges Übergangsmodell.
Die Studie in Aomori folgt diesem Grundprinzip: Ein Chirurg neben dem Patienten operiert mit Unterstützung eines Arztes im anderen Krankenhaus. Die klinische Arbeit kann dazu beitragen, zu bewerten, wie diese Zusammenarbeit bei tatsächlichen Krebsoperationen funktioniert, während die Organisatoren die für eine breitere Anwendung erforderlichen Zulassungen anstreben.
Die Übersichtsarbeit betont auch die Kommunikation zwischen den Beteiligten. Ein zugeschalteter Chirurg ist auf Audio und Video angewiesen, um sich mit dem Personal abzustimmen, das Operationsfeld zu sehen und Veränderungen während des Eingriffs mitzuverfolgen. Klare Aufgabenverteilungen und Notfallabläufe gehören ebenso dazu, das System nutzbar zu machen, wie zuverlässige Robotersteuerungen.
Im früheren Riverfield-Experiment erledigten Chirurgen mit Erfahrung in der roboterassistierten Chirurgie die Aufgabe, bei der beide Hände benötigt wurden, schneller und mit weniger Instrumentenbewegungen als diejenigen ohne diese Erfahrung. Die Technologie kann die Handlungen eines Spezialisten über ein Netzwerk übertragen; Ausbildung und Vertrautheit beeinflussen weiterhin, wie gut diese Handlungen ausgeführt werden.
Ziel ist eine wohnortnähere Behandlung
Die Universität Hirosaki und die Japanische Chirurgische Gesellschaft wollen mit der Fernassistenz die Kosten und Unannehmlichkeiten von Reisen für Operationen verringern. Sie verweisen sowohl auf einen Mangel an Chirurgen als auch auf deren ungleiche Verteilung. Dadurch haben regionale Krankenhäuser mitunter weniger Zugang zu fortgeschrittenen chirurgischen Fähigkeiten.
Ein Krankenhaus, das Fernunterstützung erhalten kann, könnte auf einen erfahrenen Chirurgen an einem anderen Ort zurückgreifen und den Patienten zugleich vor Ort behandeln. Die Übersichtsarbeit zu hinotori beschreibt die Fernbetreuung bei Validierungssitzungen außerdem als Möglichkeit, weniger erfahrenen Chirurgen zu helfen, sicherer und effizienter zu arbeiten. Der Ansatz könnte daher neben der Unterstützung einzelner Operationen auch der Ausbildung dienen.
Die praktischen Anforderungen sind erheblich. Krankenhäuser benötigen den Roboter, geeignete Kommunikationskapazitäten, sichere Verbindungen, Ersatzlösungen sowie geschultes medizinisches und technisches Personal. Die frühere Studie zum kommerziellen Netzwerk beschreibt den Zielkonflikt zwischen Kommunikationszuverlässigkeit und Kosten: Robustere Dienste sind in der Regel teurer.
Die bis März geplanten Operationen sind der nächste angekündigte Schritt. Anschließend sollen die Gerätezulassung und die Kostenübernahme durch die gesetzliche Krankenversicherung mit darüber entscheiden, wie die Leistung über die Studie hinaus angeboten und finanziert werden kann. Moris Ziel, die Technik in etwa zwei Jahren praktisch einzusetzen, gibt dem Projekt eine Perspektive. Der bisherige Erfolg besteht in fünf abgeschlossenen Krebsoperationen unter Beteiligung von OP-Teams aus zwei Krankenhäusern in Aomori.
Die wichtigsten Punkte
- Fünf Patienten mit Darmkrebs wurden in Krankenhäusern, die rund 30 Kilometer voneinander entfernt liegen, ferngesteuert roboterassistiert operiert.
- Die Universität Hirosaki und die Japanische Chirurgische Gesellschaft bezeichnen die Studie als Japans erste klinische Anwendung dieses Ansatzes.
- Ein Chirurg vor Ort und ein zugeschalteter überwachender Chirurg arbeiteten mit dem hinotori-Roboter von Medicaroid.
- Bis März sind weitere Operationen geplant; anschließend sollen Anträge auf Gerätezulassung und Kostenübernahme durch die gesetzliche Krankenversicherung gestellt werden.
- Frühere Forschungsarbeiten untersuchten Bildverzögerungen, Netzwerküberlastung, Ersatzverbindungen und das sichere Anhalten des Roboters bei simulierten Ausfällen.
- Die Gesellschaft strebt eine praktische Anwendung in etwa zwei Jahren an und will regionale Unterschiede in der chirurgischen Versorgung verringern.