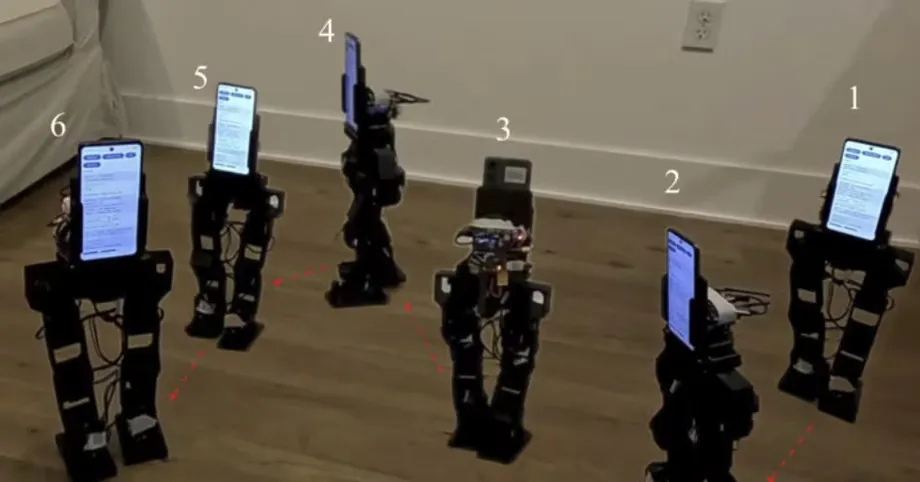
Ein Smartphone von 2017 hilft einem laufenden Humanoiden auf die Beine
Ein Forschungsteam der UCLA hat einen humanoiden Roboter entwickelt, der etwa 48 Zentimeter groß ist, 1,8 Kilogramm wiegt und ohne Smartphone rund 400 Dollar in der Herstellung kostet. Der PhoneBot kann auf zwei Beinen laufen, mit seiner Kamera einer Person folgen und sich aus der Bauchlage aufrichten. Unter den vier getesteten Smartphones war auch ein 2017 erschienenes Huawei Honor 9.
Inhalt
- Ein Smartphone von 2017 hilft einem laufenden Humanoiden auf die Beine
- Wie das Smartphone 13 Gelenke steuert
- Vier Smartphones funktionierten, mit einer Einschränkung beim Kartieren
- Das Laufen begann in einer simulierten Welt
- Eine kleine Änderung im Training sorgte für einen ausgeglicheneren Gang
- Was im Preis von 400 Dollar enthalten ist
- Gespräche laufen über einen Laptop
- Offene Entwürfe bieten Studierenden einen Einstieg
- Alte Smartphones bekommen neue Rechenaufgaben
- Die wichtigsten Punkte
Die am 6. Oktober 2026 bei arXiv eingereichte Forschungsarbeit stammt von Ruochen Hou, Quanyou Wang, Daniel Koh und Dennis W. Hong. Hong ist Professor für Maschinenbau und Luft- und Raumfahrttechnik an der University of California, Los Angeles. Dort entstand das Projekt im Robotics and Mechanisms Laboratory, kurz RoMeLa.
Die Forschungsarbeit zum PhoneBot mit dem Titel PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones beschreibt einen Roboter, der seine wichtigsten Rechen- und Sensorfunktionen von einem handelsüblichen Smartphone bezieht. Die Autoren geben an, dass die Hardware- und Softwareentwürfe vollständig quelloffen sind. Andere können die Plattform dadurch nachbauen und anpassen.
PhoneBot geht ein praktisches Problem für Klassenzimmer und Labore an: Kleine humanoide Roboter können teure Motoren, separate Kameras, Bewegungssensoren und Computer erfordern. Ein Smartphone vereint bereits mehrere dieser Komponenten in einem kompakten Gerät. Durch die Wiederverwendung müssen weniger elektronische Einzelteile angeschafft und verbunden werden.
Die Ergebnisse zeigen auch, wo der Ansatz derzeit an seine Grenzen stößt. Laufen und Sehen funktionieren auf dem Smartphone, die Sprachverarbeitung übernimmt dagegen ein externer Laptop. PhoneBot hat keine Arme, und sein Gehcontroller wurde für ebene Flächen trainiert. Der Roboter ist zunächst für Bildung, Forschung und Experimente gedacht.
Wie das Smartphone 13 Gelenke steuert
PhoneBot trägt sein Smartphone in einer Halterung oberhalb der Hüfte. Die Kamera erfasst die Umgebung, während die inertiale Messeinheit des Smartphones, kurz IMU, Bewegung und Ausrichtung misst. Eine IMU kombiniert Sensoren, mit deren Hilfe sich Bewegung und Neigung eines Geräts abschätzen lassen. So erhält der Roboter Informationen, die er benötigt, um das Gleichgewicht zu halten.
Eine speziell entwickelte Android-App führt Bewegungs- und Steuerungsnetzwerke mit TensorFlow Lite aus. Diese Software ermöglicht es, maschinelle Lernmodelle auf Geräten wie Smartphones auszuführen. Das Smartphone berechnet Bewegungsbefehle und übermittelt sie per WLAN an einen kleinen Computer an Bord, der die Anweisungen an die Motoren weitergibt.
Der Roboter hat in jedem Bein sechs motorisierte Gelenke und ein Gelenk, das den Oberkörper dreht. Jede Hüfte hat drei Gelenke, jedes Knie eines und jeder Knöchel zwei. Damit verfügt der Unterkörper über zwölf Freiheitsgrade, also zwölf unabhängig steuerbare Bewegungsmöglichkeiten seiner Gelenke.
Alle 13 Gelenke werden von Servomotoren des Typs DYNAMIXEL XL430-W250-T angetrieben. Ein Servo ist ein Motor, der auf eine bestimmte Position gesteuert werden kann. Das eignet sich etwa zur Kontrolle eines Knies, Knöchels oder anderen Robotergelenks.
Das Gelenk im Oberkörper ermöglicht der Kamera eine weitere nützliche Bewegung. PhoneBot kann seinen Oberkörper drehen, um einer Person zu folgen, während die Füße an Ort und Stelle bleiben. So muss nicht jedes Mal der ganze Roboter bewegt werden, wenn er zur Seite schauen soll. Dank der drahtlosen Verbindung lässt sich das Smartphone außerdem leichter austauschen, da es nicht eigens per Kabel mit dem Körper verbunden werden muss.
Vier Smartphones funktionierten, mit einer Einschränkung beim Kartieren
Die Forschenden testeten das Huawei Honor 9, das Samsung Galaxy A16 5G, das Motorola Moto G 2024 und das Motorola Moto G 2025. Alle vier bewältigten die Kernfunktionen, darunter Bewegungserfassung, Gehsteuerung und Bildverarbeitung. Die drei neueren günstigen Smartphones wurden für jeweils etwa 50 bis 80 Dollar gekauft.
Das Honor 9 veranschaulicht die Wiederverwendung von Hardware besonders deutlich: Ein Smartphone, das neun Jahre vor Veröffentlichung der Forschungsarbeit auf den Markt kam, konnte weiterhin die zentralen Aufgaben des Roboters beim Laufen und Sehen übernehmen. Die neueren günstigen Modelle boten dem Team ebenfalls Alternativen zu einem Premium-Smartphone.
Beim Honor 9 gab es eine konkrete Softwareeinschränkung. Die integrierte Kartierungsfunktion ließ sich nicht ausführen, weil die dafür nötigen Google-Dienste auf dem getesteten Gerät in den USA nicht verfügbar waren. Die Funktion nutzt simultane Lokalisierung und Kartierung, meist als SLAM abgekürzt. Vereinfacht gesagt hilft sie einem Roboter, eine Karte zu erstellen und zugleich seine Position darin zu bestimmen.
Bei der Auswahl eines Smartphones sind sowohl die Hardware als auch die installierte Software entscheidend. Das getestete Honor 9 unterstützte das Laufen und die Erkennung von Menschen, für die Kartierung waren jedoch Dienste erforderlich, die dem Gerät fehlten. Die Kompatibilität mit weiteren Android-Modellen muss noch getestet werden.
Die Entwicklung des Projekts erstreckt sich über mehrere Generationen von Geräten für Verbraucher:
- 2017: Huawei brachte das Honor 9 auf den Markt, das älteste der getesteten Smartphones.
- 2024 und 2025: Motorola führte die beiden Moto-G-Generationen ein, die neben dem Honor 9 und dem Galaxy A16 5G getestet wurden.
- 6. Oktober 2026: Die Autoren der UCLA reichten den PhoneBot-Preprint bei arXiv ein.
Das Laufen begann in einer simulierten Welt
PhoneBots Gehcontroller lernte zunächst in einer Simulation mithilfe von bestärkendem Lernen. Bei dieser Methode kann die Software Aktionen ausprobieren und erhält Bewertungen für nützliches Verhalten. Im Training wurde PhoneBot für Bewegungen belohnt, etwa dafür, das vorgegebene Tempo einzuhalten, die Schritte abzuwechseln und aufrecht zu bleiben. Verhaltensweisen wie das Schleifen der Füße wurden hingegen bestraft.
Die Simulation berücksichtigte physikalische Einschränkungen, die auch beim echten Roboter eine Rolle spielen. Die günstigen Motoren haben Grenzen bei Kraft und Geschwindigkeit, und ihre Getriebe weisen ein gewisses Spiel auf, also etwas Lockerheit zwischen den Bauteilen. Werden solche Details berücksichtigt, kann der Controller Bewegungen erlernen, die der tatsächliche Mechanismus ausführen kann.
Beim Training trat ein weiteres Problem auf: Ein symmetrisch gebauter Körper lernte nicht automatisch ein ausgeglichenes Gangbild. In manchen Durchläufen blieb der linke Fuß vorn, während das rechte Bein den Großteil der Last trug. Dadurch wurden die Gelenke und Motoren ungleichmäßig beansprucht.
Die Forschenden begegneten dem Problem mit sagittaler Spiegelung. Sie ergänzten die Trainingsbeispiele um gespiegelte Versionen, bei denen die linke und rechte Seite vertauscht waren. So konnte der Controller beide Varianten einer Bewegung erlernen. Das Verfahren lieferte zusätzliche Trainingsbeispiele, ohne für jedes gespiegelte Beispiel einen weiteren Schritt in der Physiksimulation zu benötigen.
Eine kleine Änderung im Training sorgte für einen ausgeglicheneren Gang
Das Team verglich fünf unabhängige Trainingsläufe mit gespiegelten Beispielen mit fünf Läufen ohne diese Beispiele. Die Spiegelung verbesserte in der Simulation Lerngeschwindigkeit und Konsistenz und verteilte die Motorlast gleichmäßiger auf beide Beine.
Ein berichteter Messwert für den Unterschied zwischen den Gelenkwinkeln links und rechts sank in der Simulation von 0,254 Radiant auf 0,003 Radiant. Das entspricht einem Rückgang um etwa 98,8 Prozent, berechnet anhand dieser beiden Werte. Radiant ist eine Einheit zur Winkelmessung. Hier zeigt der kleinere Wert, dass sich die Bewegungen der beiden Seiten stark angeglichen haben.
Anschließend übertrug das Team den Controller auf den realen Roboter und demonstrierte, wie er läuft, einer Person folgt und sich aus der Bauchlage aufrichtet. Der Zahlenvergleich beschreibt den simulierten Gang; die Demonstrationen zeigen die auf der Hardware erzielten Verhaltensweisen.
Dieser Teil der Arbeit ist wichtig, weil günstige Komponenten Grenzen mit sich bringen, die die Software berücksichtigen muss. Ein Smartphone kann Befehle schnell berechnen, doch die Motoren müssen sie auch ausführen können. PhoneBots Trainingsansatz stimmt die Entscheidungen des Controllers auf die Kraft und das mechanische Verhalten des Körpers ab.
Was im Preis von 400 Dollar enthalten ist
Die Forschenden schätzen die Hardwarekosten für PhoneBot auf etwa 400 Dollar, ohne Smartphone. Das angegebene Gewicht von 1,8 Kilogramm umfasst das Smartphone und den Akku. Wer bereits ein kompatibles Gerät besitzt, kann es weiterverwenden. Wer eines kaufen muss, sollte die Kosten dafür zum Hardwarebudget des Roboters hinzurechnen.
Die zum Vergleich aufgeführten kleinen Forschungs-Humanoiden kosten etwa 3.500 bis 13.800 Dollar. Gemessen daran liegen PhoneBots geschätzte Hardwarekosten von 400 Dollar etwa 88,6 Prozent unter denen der günstigsten und etwa 97,1 Prozent unter denen der teuersten Plattform.
Die Vergleichsroboter haben andere Fähigkeiten, die bei der Auswahl der Ausrüstung eine Rolle spielen. PhoneBot hat derzeit keine Arme, nutzt günstige Motoren mit begrenzter Tragkraft und ist auf das Laufen auf ebenem Untergrund ausgelegt. Ein Labor, das Objekte handhaben oder anspruchsvollere Bewegungen ausführen muss, sollte diese Anforderungen neben dem Kaufpreis berücksichtigen.
Eine frühere Smartphone-Robotikplattform, OpenBot, wurde von Forschenden am Intelligence Systems Lab von Intel entwickelt und nutzte einen rollenden Körper, der etwa 50 Dollar kostete. PhoneBot überträgt dieselbe Grundidee, ein Smartphone wiederzuverwenden, auf einen Körper, der auf zwei Beinen das Gleichgewicht halten muss. Die geschätzten Hardwarekosten sind achtmal so hoch wie die angegebenen Kosten für OpenBots Roboterkörper, was die andere mechanische Aufgabe widerspiegelt.
Gespräche laufen über einen Laptop
Die PhoneBot-Forschungsarbeit beschreibt neben dem Laufen und dem Folgen von Menschen auch Gespräche, Videoaufnahmen und mobile Telepräsenz. Telepräsenz bedeutet, ein ferngesteuertes Gerät zu nutzen, um von einem anderen Ort aus zu sehen und zu kommunizieren. Ein Smartphone stellt Kamera, Mikrofon, Lautsprecher und drahtlose Verbindung bereit, die solche Anwendungen ermöglichen können.
Bei der gesprochenen Interaktion sind die Aufgaben derzeit auf mehrere Geräte verteilt. Das Smartphone übernimmt die Audioeingabe und -ausgabe, Spracherkennung und Sprachverarbeitung laufen jedoch auf einem in der Nähe befindlichen Laptop, der per WLAN verbunden ist. Gehsteuerung und Bildverarbeitung erfolgen direkt auf dem Smartphone.
Das Team will untersuchen, ob sich geeignete Sprachmodelle direkt auf dem Smartphone ausführen lassen. Außerdem schlagen die Forschenden Planungssoftware vor, die gesprochene Anweisungen mit visuellen Informationen verbinden könnte, um Roboteraktionen auszuwählen. Solche Erweiterungen würden die Abhängigkeit vom externen Computer verringern und erweitern, was Nutzer den Roboter tun lassen könnten.
Die physischen Grenzen von PhoneBot sind klar. Ohne Arme kann er keine Objekte aufnehmen oder bewegen. Sein Gehcontroller wurde für ebenes Gelände trainiert, und die kleinen Motoren begrenzen das Gewicht, das er tragen kann, sowie die Kraft seiner Bewegungen.
Die Forschenden wollen leichte Arme und das Laufen auf unebenem Untergrund untersuchen. Für diese Erweiterungen und die Verlagerung der Sprachverarbeitung auf das Smartphone wurden keine Fertigstellungstermine genannt. Die bisher demonstrierte Plattform konzentriert sich auf Bewegung, Sensorik und Interaktion innerhalb ihrer derzeitigen Hardwaregrenzen.
Offene Entwürfe bieten Studierenden einen Einstieg
Die Autoren der UCLA beschreiben PhoneBot als erschwingliche, nachbaubare Plattform für Bildung, Forschung und Rapid Prototyping. Durch die Veröffentlichung von Hardwareentwurf und Software erhalten Studierende und Forschende eine Grundlage, die sie zusammenbauen, untersuchen und verändern können.
In einem Kurs könnte die Plattform dazu dienen, zu untersuchen, wie Kameraeingaben Bewegungen beeinflussen, wie das Gleichgewicht von Sensormessungen abhängt oder wie ein Controller auf verschiedenen unterstützten Smartphones funktioniert. Forschende könnten auf der bestehenden Struktur aufbauen, um neue Funktionen zur Wahrnehmung oder Interaktion zu testen. Diese Einsatzmöglichkeiten ergeben sich direkt aus der Kombination zugänglicher Elektronik und eines veränderbaren Roboterentwurfs.
Die geschätzten Hardwarekosten von 400 Dollar könnten es einem Labor erleichtern, mehr als ein Gerät zu bauen, abhängig von seinen Anforderungen an Montage und Ausrüstung. Mit mehreren Robotern könnten Teams Änderungen an ähnlichen Körpern vergleichen. Der gemeinsame Entwurf könnte zudem Experimente leichter reproduzierbar machen.
PhoneBot veranschaulicht auch eine wichtige Erkenntnis aus der Ingenieurarbeit: Die Hardwarekosten sind nur ein Teil dessen, was nötig ist, um einen Roboter einsatzfähig zu machen. Das Team musste weiterhin die Laufsoftware trainieren, einen ungleichmäßigen Gang korrigieren, die Grenzen der Motoren berücksichtigen und die Smartphone-Kompatibilität prüfen. Dank der offenen Entwürfe können andere diese Entscheidungen nachvollziehen und verbessern.
Alte Smartphones bekommen neue Rechenaufgaben
Google verfolgt gemeinsam mit der University of California, San Diego, ebenfalls ein Projekt, bei dem etwa 2.000 ungenutzte Pixel-Smartphones als kleines Rechenzentrum dienen sollen. Dieses Vorhaben und PhoneBot nutzen vorhandene Smartphone-Prozessoren in unterschiedlichen Zusammenhängen: Bei einem werden Geräte zum Rechnen zusammengeschaltet, beim anderen kommt ein Smartphone in einer beweglichen Maschine zum Einsatz.
Das Interesse an Wiederverwendung wächst, während Investitionen in KI-Rechenzentren die Nachfrage nach leistungsfähigem Speicher erhöhen und die Komponentenbudgets anderer Elektronikhersteller zusätzlich belasten. PhoneBot senkt die Kosten konkret, indem Kamera, Bewegungssensoren, Prozessor und drahtlose Verbindung des Smartphones genutzt werden, statt diese Funktionen einzeln zu kaufen.
Die Experimente der UCLA liefern ein konkretes Ergebnis für diesen Ansatz. Vier getestete Android-Modelle, darunter eines aus dem Jahr 2017, stellten genügend Rechen- und Sensorleistung für die Kernaufgaben des Roboters bereit. Die Einschränkung bei der Kartierung mit dem Honor 9 zeigt zudem, warum bei der Wiederverwendung neben der Prozessorleistung auch die Softwareunterstützung geprüft werden muss.
PhoneBot gibt einem älteren Smartphone eine sinnvolle Aufgabe als Forschungswerkzeug. Sein Körper und sein Steuerungssystem sind auf das ausgelegt, was das Gerät und günstige Motoren leisten können. Die nächsten Entwicklungsziele sind ebenso konkret: leichte Arme hinzufügen, das Laufen auf unebenem Gelände erlernen und mehr Sprachverarbeitung auf das Smartphone verlagern.
Die wichtigsten Punkte
- Der PhoneBot der UCLA ist etwa 48 Zentimeter groß und wiegt einschließlich Smartphone und Akku 1,8 Kilogramm.
- Die geschätzten Hardwarekosten betragen 400 Dollar, das Smartphone nicht eingerechnet.
- Alle vier getesteten Android-Smartphones unterstützten die grundlegenden Funktionen für Laufen, Sensorik und Sehen, darunter das Huawei Honor 9 von 2017.
- Dem Honor 9 fehlten die Google-Dienste, die für die integrierte Kartierung erforderlich waren.
- Gespiegelte Trainingsbeispiele verbesserten den simulierten Gang und sorgten für eine gleichmäßigere Belastung beider Beine.
- PhoneBot hat derzeit keine Arme, wurde für das Laufen auf ebenem Untergrund trainiert und nutzt für die Sprachverarbeitung einen externen Laptop.
- Die Autoren geben an, dass die Hardware- und Softwareentwürfe vollständig quelloffen sind.