Ein Jahr Arbeit führt zu einer Lösung in weniger als 10 Sekunden
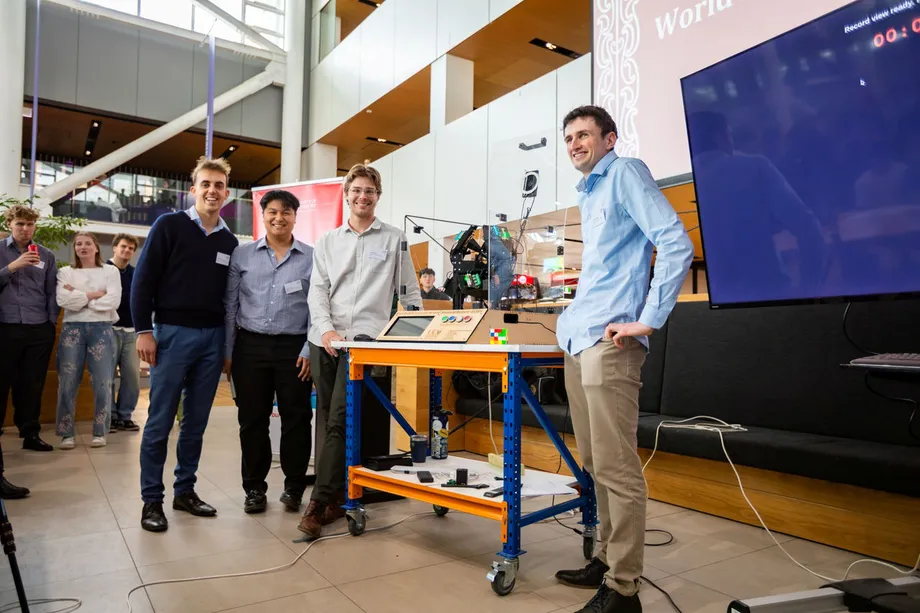
Vier Ingenieurstudenten der University of Canterbury in Christchurch, Neuseeland, haben am Freitag, dem 16. Oktober 2026, bei einem offiziellen Versuch für Guinness World Records eine Zeit von 9,806 Sekunden erzielt. So lange brauchte ihr Roboter, um einen 4x4-Rubik-Würfel zu lösen. Damit unterbot er sowohl den bisherigen Roboterrekord von 45 Sekunden als auch den von der Universität genannten menschlichen Richtwert von etwa 15 Sekunden.
Inhalt
- Ein Jahr Arbeit führt zu einer Lösung in weniger als 10 Sekunden
- Das Video, das den Maßstab setzte
- Vier Studierende, vier miteinander verbundene Aufgaben
- Wie vier Kameras den Würfel erfassen
- Ein Aufbau ohne wiederholtes Neuausrichten
- Warum Saugnäpfe der Schwerkraft halfen
- Drohnenmotoren bei knappem Budget
- Wie geht es mit dem Roboter weiter?
- Die wichtigsten Punkte
Caleb Everitt, Hayden Watson, Maz Cameron und Johann Torres entwickelten die Maschine rund ein Jahr lang als Abschlussprojekt im Studiengang Mechatronik, der Maschinenbau, Elektronik und Computerprogrammierung verbindet. Das Ergebnis muss noch von Guinness World Records bestätigt werden; ein Entscheidungstermin wurde bislang nicht bekannt gegeben.
Die am 16. Oktober veröffentlichte Projektankündigung der Universität beschreibt eine Maschine mit vier Kameras, üblicherweise in Drohnen verwendeten Motoren, speziellen Motorsteuerungen und Saugnäpfen. Dank ihres Aufbaus kann sie Ebenen entlang aller drei Würfelachsen drehen, ohne die Ausrichtung des gesamten Würfels immer wieder ändern zu müssen.
Die Studierenden arbeiteten mit einem sehr knappen Budget, das vom Fachbereich Maschinenbau der Universität bereitgestellt wurde. Die Herausforderung bestand darin, mehrere Systeme aufeinander abzustimmen: Die Kameras mussten die Farben erkennen, die Software eine Lösung berechnen und der Mechanismus die Züge ausführen, ohne dass sich der Würfel verklemmte.
Das Video, das den Maßstab setzte
Ein Video in den sozialen Medien gab den Studierenden den Anstoß. Es zeigte den damaligen Rekordroboter, der 45 Sekunden brauchte, um einen 4x4-Würfel zu lösen. Das Team stellte fest, dass ein Mensch dieselbe Art von Würfel in etwa 15 Sekunden lösen konnte, und wollte herausfinden, warum die Maschine langsamer war.
Maz Cameron, der für die Softwareentwicklung zuständig war, beschrieb den Ehrgeiz hinter dem Projekt:
„Wir wussten, dass Roboter besser sein können als Menschen, und wollten diejenigen sein, die diesen Abstand überwinden“,
Mit 9,806 Sekunden war das Team 35,194 Sekunden schneller als der bisherige Roboterrekord von 45 Sekunden. Das entspricht einer Verkürzung um etwa 78 Prozent. Verglichen mit dem von der Universität auf 15 Sekunden gerundeten menschlichen Richtwert war der Roboter rund 5,2 Sekunden schneller und benötigte damit etwa 35 Prozent weniger Zeit.
Das Projekt erstreckte sich über etwa ein Jahr; die wichtigsten öffentlichen Termine lagen im Oktober:
- Während der Entwicklungsphase diente den Studierenden ein Video, das eine Lösung durch einen Roboter in 45 Sekunden zeigte, als erstes Ziel.
- Am Freitag, dem 16. Oktober 2026, erzielten sie bei ihrem offiziellen Versuch für Guinness 9,806 Sekunden.
- Bis zum 19. Oktober war das Projekt zudem Thema eines Interviews mit Cameron über die Arbeit des Teams.
Vier Studierende, vier miteinander verbundene Aufgaben
Everitt übernahm die Konstruktion, darunter den mechanischen Aufbau des Roboters. Torres kümmerte sich um das elektrische System und die Motorsteuerung. Watson entwickelte das Bildverarbeitungssystem, während Cameron die Software erstellte, die den Lösungsvorgang zusammenführte.
Die Aufgaben bildeten eine zusammenhängende Kette. Watsons Kameras lieferten Informationen über den Würfel. Camerons Software nutzte diese Daten, um die erforderlichen Züge zu berechnen. Torres' Motorsteuerung setzte die Anweisungen in Bewegungen um, und Everitts Mechanismus musste den Würfel präzise in Bewegung halten.
Eine Schwachstelle an beliebiger Stelle in dieser Kette konnte den Lösungsvorgang stören. Eine falsch erkannte Farbe hätte der Software eine falsche Ausgangsstellung geliefert. Eine Motorbewegung, die an der falschen Stelle endete, hätte die Ebenen gegeneinander verschieben können. Selbst eine korrekt berechnete Lösung war davon abhängig, dass die Maschine sie zuverlässig ausführte.
Cameron führte die sich ergänzenden Fähigkeiten des Teams und dessen Bereitschaft an, zusätzliche Zeit in das Projekt zu investieren. Auf dem Weg zu einer Zeit unter dem menschlichen Richtwert verbesserten die Studierenden die Software, verstärkten den Rahmen und erprobten verschiedene Möglichkeiten, den Würfel zu handhaben.
Wie vier Kameras den Würfel erfassen
Watsons Arbeit am Projekt begann mit einer praktischen Frage: Wie konnte der Roboter die Farben eines verdrehten Würfels zuverlässig erkennen? Die Maschine nutzt vier Kameras, um die Informationen zu erfassen, die zur Beschreibung der Ausgangsstellung des Würfels nötig sind.
Hayden Watson, zuständig für die Bildverarbeitung, erklärte das Verfahren:
„Der Roboter hat vier Kameras. Er betrachtet den Würfel und erkennt, wo sich die verschiedenen Farben befinden“,
Die Farbinformationen werden anschließend an einen Open-Source-Algorithmus weitergegeben, also an eine Reihe programmierter Anweisungen, die die zum Lösen des Würfels erforderlichen Züge berechnet. Vereinfacht gesagt erfassen die Kameras die Aufgabe, der Algorithmus plant die Lösung und die Motoren führen sie aus.
Die Beleuchtung erschwerte den ersten Schritt. Ähnliche Farben mussten auch unter unterschiedlichen Bedingungen unterscheidbar bleiben. Deshalb entwickelten und testeten die Studierenden das Kamerasystem auf seine Genauigkeit. Schnelle Bewegungen hätten wenig genützt, wenn die Maschine zunächst ein falsches Bild des Würfels erfasst hätte.
Ein 4x4-Würfel hat auf jeder Seite 16 kleine Felder, ein gewöhnlicher 3x3-Würfel dagegen neun. Auf sechs Seiten sind das 96 farbige Felder statt 54. Zudem hat der 4x4-Würfel mehr bewegliche Ebenen, was sowohl das Lösen als auch die mechanische Steuerung anspruchsvoller macht.
Ein Aufbau ohne wiederholtes Neuausrichten
Everitt erkannte eine mechanische Einschränkung des bisherigen Rekordroboters: Er konnte Ebenen nur entlang zweier der drei Würfelachsen drehen. Für eine Bewegung in eine andere Richtung musste er den gesamten Würfel neu ausrichten, bevor er weitermachen konnte.
Die drei Würfelachsen lassen sich als drei Richtungen verstehen, die durch die Mitte verlaufen: von links nach rechts, von oben nach unten und von vorn nach hinten. Wird eine Ebene um eine dieser Achsen gedreht, verändert sich die Anordnung des Würfels. Wird der ganze Würfel neu ausgerichtet, ändert sich, wie die Maschine ihn hält. Das bringt zusätzliche Bewegungen zwischen den Lösungsschritten mit sich.
Caleb Everitt, der Konstrukteur des Teams, erklärte den Unterschied:
„Der vorherige Roboter kann Ebenen nur entlang zwei der drei Würfelachsen drehen. Deshalb muss er den Würfel neu ausrichten, wodurch im Grunde ein Zug verloren geht. Das müssen wir nicht tun, weil wir alle drei Achsen erreichen können“,
Der Mechanismus der Canterbury-Konstruktion erreicht alle drei Achsen, ohne dass der Würfel wiederholt neu ausgerichtet werden muss. Dadurch waren weniger Bewegungen zur Ausführung einer Lösung nötig. Zugleich verringerten die schnelleren Motoren die Zeit für die verbleibenden Bewegungen.
Warum Saugnäpfe der Schwerkraft halfen
Die Studierenden mussten außerdem steuern, wie schnell der Würfel in seine Ausgangsposition zurückkehrte, nachdem er weggeschoben worden war. Bei den angestrebten Geschwindigkeiten dauerte es zu lange, ihn einfach durch die Schwerkraft zurückfallen zu lassen.
Everitt sagte, für eine Zeit unter dem menschlichen Richtwert brauche es eine aktivere Art, den Würfel zu bewegen:
„Einer der Gründe, warum wir Saugnäpfe brauchten, war, dass es zu lange dauert, bis der Würfel nach dem Zurückschieben wieder in die Ausgangsposition fällt, wenn wir nur die Schwerkraft nutzen. Um den menschlichen Rekord zu unterbieten, müssen wir das beschleunigen“,
Mit den Saugnäpfen konnte der Mechanismus den Würfel schneller und präziser bewegen. Sie waren Teil der umfassenderen Bemühungen, den Würfel während des gesamten Lösungsvorgangs zu kontrollieren, auch in den kurzen Intervallen zwischen den Drehungen.
Das Team verbesserte außerdem die Steifigkeit des Rahmens, damit er sich nicht ungewollt verbog oder bewegte. Ein stabiler Rahmen hilft, den Mechanismus in Position zu halten, wenn die Motoren beschleunigen und stoppen. Umfangreiche Tests dienten zudem dazu, ein weiteres zentrales Problem zu lösen: Der Würfel sollte sich bei schnellen Bewegungen nicht verklemmen.
Drohnenmotoren bei knappem Budget
Torres arbeitete mit Motoren, wie sie häufig in Drohnen zum Einsatz kommen, und kombinierte sie mit speziellen Steuerungen. Die Motoren lieferten Geschwindigkeit und Kraft, während die Steuerungen die nötige Präzision boten, um den Würfel durch die erforderlichen Bewegungen zu drehen.
Eine Motorsteuerung regelt, wie ein Motor auf Anweisungen der Software reagiert. Bei dieser Maschine musste die Geschwindigkeit mit einer präzisen Positionierung einhergehen. Der nächste Zug hing davon ab, dass der vorherige den Würfel in eine geeignete Position für die nächste Bewegung brachte.
Nach Angaben der Universität wählten die Studierenden diese Komponenten aus, obwohl ihnen nur sehr begrenzte Mittel des Fachbereichs zur Verfügung standen. Bei dem Projekt ging es deshalb um mehr, als leistungsstarke Motoren zu finden. Das Team musste erschwingliche Bauteile mit einem Mechanismus und einem Steuerungssystem kombinieren, die diese Leistung präzise nutzen konnten.
Cameron sagte, die Kombination aus einem anspruchsvolleren Würfel und einem knappen Budget habe zum Reiz des Projekts gehört. Das Ergebnis beruht auf mehreren Verbesserungen, die zusammenwirken: schnellere Motoren, Zugriff auf alle drei Achsen, präzisere Handhabung und eine durch Tests verfeinerte Software.
Wie geht es mit dem Roboter weiter?
Die Maschine bleibt an der University of Canterbury, während ihre Konstrukteure ins Berufsleben starten. Alle vier Studierenden haben für 2027 Einstiegsstellen im Ingenieurwesen in Neuseeland gefunden.
Das Projekt schließt vier Jahre Studium ab und hat den Studierenden ein fertiges System beschert, in dem ihre jeweiligen Aufgabenbereiche zusammenwirken mussten. Die Leistung hing sowohl von Berechnungen als auch von der Konstruktion ab: vom Erkennen der Ausgangsfarben bis zum abschließenden Zug.
Das Team hofft, dass der Roboter jüngere Menschen für ein Ingenieurstudium begeistern wird. Künftigen Studierenden soll die Maschine anschaulich zeigen, wie sich ein anspruchsvolles Ziel in kleinere Aufgaben rund um Bildverarbeitung, Software, Motoren und mechanische Konstruktion aufteilen lässt.
Als Nächstes steht die Entscheidung von Guinness World Records über den eingereichten Versuch an. Die Universität hat eine Zeit von 9,806 Sekunden bekannt gegeben. Wird die Leistung offiziell anerkannt, wird aus dem gemessenen Ergebnis ein bestätigter Weltrekord.
Die wichtigsten Punkte
- Vier Studierende der University of Canterbury lösten einen 4x4-Rubik-Würfel am 16. Oktober 2026 in 9,806 Sekunden.
- Die Bestätigung durch Guinness World Records steht noch aus.
- Die Zeit lag etwa 78 Prozent unter dem von der Universität genannten bisherigen Roboterrekord von 45 Sekunden.
- Der Roboter nutzt vier Kameras, einen Open-Source-Algorithmus zum Lösen, Drohnenmotoren, spezielle Steuerungen und Saugnäpfe.
- Sein Mechanismus erreicht alle drei Würfelachsen, ohne den gesamten Würfel wiederholt neu auszurichten.
- Die Studierenden arbeiteten rund ein Jahr an dem Projekt. Der Roboter bleibt an der Universität.