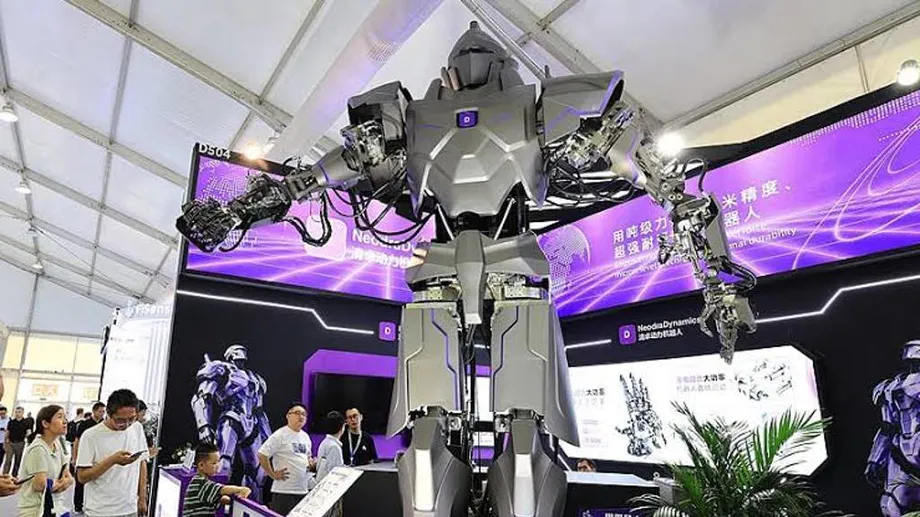
Ein riesiger Roboter für schwere Industriearbeiten
NeodraDynamics hat Neo1 vorgestellt, einen rund 4 Meter großen humanoiden Roboter, der laut dem chinesischen Unternehmen mit seinen beiden Armen zusammen 500 Kilogramm tragen kann. Die Maschine wurde gemeinsam mit JD Industrial auf der China International Industry Fair 2026 in Shanghai präsentiert. Sie kombiniert 39 hydraulische Gelenke mit zwei elektrisch angetriebenen Gelenken und ist für schwere Montagearbeiten, den Frachtumschlag und gefährliche Industriearbeiten vorgesehen.
Inhalt
- Ein riesiger Roboter für schwere Industriearbeiten
- Wie Hydraulik und elektrische Gelenke zusammenarbeiten
- Was die Traglast von 500 kg bedeutet
- Warum die Präzisionsangaben genauer geprüft werden müssen
- Wo Neo1 vorgestellt wurde
- Nuklearanlagen, Häfen und Unterwassertechnik
- Was JD Industrial zum Projekt beiträgt
- Ein junges Unternehmen will die körperlichen Fähigkeiten von Robotern erweitern
- Die wichtigsten Punkte
In seiner Mitteilung vom 14. Oktober 2026 beschreibt das Unternehmen Miniatur-Hydraulikaktoren, die jeweils rund 1 Kilogramm wiegen und einen kontinuierlichen Schub im Tonnenbereich erzeugen. Außerdem gibt es eine Wiederholgenauigkeit von ±0,005 Millimetern beziehungsweise fünf Mikrometern an. Diese Angaben rücken sowohl die Kraft als auch die präzisen Bewegungen ins Zentrum der Vermarktung von Neo1.
NeodraDynamics zielt auf Tätigkeiten wie den Transport schwerer Komponenten in Häfen, die Wartung von Anlagen in Nuklearanlagen und Arbeiten unter Wasser. Die Partnerschaft mit JD Industrial soll die Technologie mit Industriekunden und Pilotanwendungen zusammenbringen. Unabhängige Leistungsdaten, namentlich genannte Kunden im operativen Einsatz, ein Preis und ein Termin für die Markteinführung wurden bislang nicht veröffentlicht.
Für potenzielle Käufer kommt es darauf an, wie die gesamte Maschine eine Last über einen vollständigen Arbeitszyklus hinweg handhabt. Betriebsdauer, Stabilität, Wartungsbedarf und Verhalten bei Störungen entscheiden darüber, wo sie neben Menschen und teuren Anlagen eingesetzt werden kann.
Wie Hydraulik und elektrische Gelenke zusammenarbeiten
Neo1 verfügt über 41 aktive Freiheitsgrade im gesamten Körper. Ein Freiheitsgrad bezeichnet eine unabhängig steuerbare Bewegung, etwa das Beugen eines Gelenks oder das Drehen eines Arms. Mehr mögliche Bewegungen können einem Roboter erlauben, sich einem Objekt auf unterschiedliche Weise zu nähern und es zu positionieren. Ihre Koordination macht die Steuerung jedoch anspruchsvoller.
39 dieser Bewegungen werden von digitalen Miniatur-Linearantrieben mit Hydraulik angetrieben, die NeodraDynamics entwickelt hat. Hydraulische Aktoren nutzen unter Druck stehende Flüssigkeit, um einen Mechanismus zu drücken oder zu ziehen. Linearantriebe bewegen sich geradlinig; ein Gelenkmechanismus kann diese Bewegung in Beugung oder Drehung umwandeln.
Die beiden übrigen Gelenke, die die Unterarme drehen, werden elektrisch angetrieben. NeodraDynamics beschreibt diese Kombination als Möglichkeit, die verfügbare Kraft der Hydraulik mit präziser elektrischer Steuerung dort zu verbinden, wo sie zum Mechanismus passt. Der Roboter nutzt somit verschiedene Antriebstechnologien innerhalb desselben Körpers.
Hydraulik kann in kompakten Bauteilen beträchtliche Kräfte erzeugen, doch das unterstützende System muss sorgfältig ausgelegt sein. Flüssigkeitsdruck, Dichtungen, Temperatur und koordinierte Steuerung spielen eine Rolle. Einen leistungsstarken Aktor zuverlässig zu betreiben, ist Teil einer umfassenderen technischen Aufgabe, zu der auch die Druckversorgung und die Wärmeableitung gehören.
Was die Traglast von 500 kg bedeutet
NeodraDynamics gibt für Neo1 eine kollaborative Traglast von 500 Kilogramm für beide Arme zusammen an. Gemeint ist die Gesamtlast, wenn beide Arme gemeinsam arbeiten. Die Mitteilung enthält kein detailliertes Lastdiagramm, aus dem hervorgeht, wie sich die Tragfähigkeit je nach Reichweite der Arme, Körperposition oder Bewegungsgeschwindigkeit verändert.
Für einen Industrieroboter kann eine Last schwieriger zu handhaben sein, wenn sie weiter vom Körper entfernt gehalten wird. Auch das Anfahren, Anhalten oder Drehen der Last erzeugt zusätzliche Kräfte im Vergleich zum bloßen Halten. Käufer benötigen daher Grenzwerte für die Bewegungen, die an ihrer jeweiligen Montagelinie, im Hafen oder am Wartungsstandort erforderlich sind.
Die Spezifikationen der Aktoren beziehen sich auf eine andere Ebene der Maschine. Die Mitteilung vom Oktober gibt an, dass eine einzelne Einheit rund 1 Kilogramm wiegt und einen kontinuierlichen Schub im Tonnenbereich liefert. Eine frühere technische Beschreibung nennt ein Zylindergewicht von 1,1 Kilogramm und eine Lastangabe von 1.000 Kilogramm. Ein Aktor überträgt seine Kraft über den Gelenkmechanismus des Roboters; dessen Geometrie bestimmt, welche Kraft an der Hand verfügbar ist.
Neo1 ist interessant, weil der Roboter möglicherweise schweres Heben mit den flexiblen Bewegungen von Armen und Händen verbinden kann. Eine frühere Beschreibung nennt eine Hand mit fünf Fingern und Arme mit jeweils sieben Freiheitsgraden. Damit könnten Aufgaben mit unterschiedlichen Griffen und Annäherungswinkeln möglich sein, sofern die gesamte Maschine unter Last die Kontrolle behält.
Warum die Präzisionsangaben genauer geprüft werden müssen
In der Mitteilung vom Oktober wird eine Wiederholgenauigkeit von ±0,005 Millimetern angegeben. Wiederholgenauigkeit beschreibt, wie genau eine Maschine bei wiederholten Bewegungen dieselbe Position wieder erreicht. Absolute Genauigkeit beschreibt, wie genau sie die gewünschte Position erreicht. Bei Montagearbeiten kann beides wichtig sein, insbesondere wenn Teile passgenau zusammengefügt werden müssen.
Eine frühere Beschreibung nennt eine Wiederholgenauigkeit an den Fingerspitzen von ±0,05 Millimetern, also das Zehnfache des im Oktober genannten Werts, sowie eine Wiederholgenauigkeit von einem Mikrometer für einen einzelnen Hydraulikzylinder. Diese Angaben beziehen sich auf unterschiedliche Messpunkte oder Beschreibungen. NeodraDynamics hat keine einheitliche Prüfmethode veröffentlicht, die ihren Zusammenhang erklärt.
Fünf Mikrometer entsprechen fünf Tausendstel Millimetern. In dieser Größenordnung können sich Gelenkverformungen, Vibrationen, Temperatur und das Gewicht der getragenen Last auf die Position der Roboterhand auswirken. Ein aussagekräftiger Industrietest müsste Last, Reichweite, Geschwindigkeit, Messgeräte und Anzahl der Wiederholungen angeben.
Ein Kunde, der schwere Teile montiert, bräuchte Daten zur Wiederholgenauigkeit für die tatsächliche Arbeitshaltung und Traglast. Da die veröffentlichten Werte keine Prüfbedingungen nennen, sind vollständige Leistungsdaten ein wichtiger nächster Schritt, um einen geplanten Einsatz bewerten zu können.
Wo Neo1 vorgestellt wurde
In der Mitteilung vom Oktober wird die gemeinsame Präsentation mit JD Industrial auf der China International Industry Fair als Vorstellung von Neo1 bezeichnet. Die Messe in Shanghai fand vom 12. bis 16. Oktober 2026 statt. Neo1 soll außerdem zuvor auf der World Robot Conference in Peking gezeigt worden sein, gefolgt von einer Mitteilung vom 14. September. Wie diese frühere Präsentation mit der Vorstellung im Oktober zusammenhängt, ist unklar.
Die bisherigen Präsentationen verteilen sich auf mehrere Termine:
- 19.–23. August 2026: In Peking fand die World Robot Conference statt, auf der Neo1 laut Beschreibung gezeigt wurde.
- 14. September 2026: Eine frühere Mitteilung beschrieb unter anderem eine Wiederholgenauigkeit an den Fingerspitzen von ±0,05 Millimetern.
- 12.–16. Oktober 2026: In Shanghai fand die China International Industry Fair statt.
- 14. Oktober 2026: NeodraDynamics kündigte die gemeinsame Präsentation von Neo1 mit JD Industrial sowie eine Wiederholgenauigkeit von ±0,005 Millimetern an.
NeodraDynamics zufolge führte das Unternehmen auf der Messe in Shanghai Vorführungen des physischen Roboters durch und zeigte seine zentralen hydraulischen und elektrischen Komponenten. Detaillierte unabhängige Ergebnisse dieser Vorführungen wurden nicht veröffentlicht.
Nuklearanlagen, Häfen und Unterwassertechnik
NeodraDynamics ordnet die geplanten Einsatzbereiche vier anspruchsvollen Kategorien zu: gefährliche, schmutzige, schwierige und eintönige Arbeit. Zu den vorgeschlagenen Anwendungen zählen die Montage schwerer Komponenten und der Frachtumschlag in Industriehäfen. Dort müssten Kunden Reichweite, Tragfähigkeit und Arbeitsgeschwindigkeit des Roboters auf eine konkrete Transportaufgabe abstimmen.
Bei Arbeiten in Nuklearanlagen gelten andere Anforderungen. Das Unternehmen gibt an, dass seine Hydraulikmodule strahlungsbeständig seien und beim Umgang mit Nuklearbrennstoff sowie bei der Anlagenwartung eingesetzt werden könnten. Eine vollständige Installation benötigte außerdem geeignete Elektronik, Sensoren, Kabel und Steuerungssysteme sowie Sicherheitsvorkehrungen, die auf die Strahlungswerte und Abläufe der jeweiligen Anlage abgestimmt sind.
Für Unterwasserarbeiten gibt NeodraDynamics an, dass seine Technologie hohem äußerem Wasserdruck standhalten und die Wartung von Unterwasseranlagen unterstützen könne. Einsatztiefe, Druckbelastung, Abdichtung und Korrosionsschutz wären dabei wichtige praktische Anforderungen.
Auch Bergbau und Katastrophenschutz stehen auf der Liste des Unternehmens, darunter Abbrucharbeiten, die Beseitigung von Trümmern sowie Einsätze in kontaminierten oder gefährlichen Bereichen. Dort können unebener Untergrund, Stöße und unvorhersehbare Lasten eine Rolle spielen. Feldtests müssten Beweglichkeit, Fernsteuerung, Stabilität und die sichere Bergung nach einer Störung untersuchen. Diese Anwendungen sind bislang vorgeschlagene Einsatzgebiete und keine bestätigten Einsätze.
Was JD Industrial zum Projekt beiträgt
JD Industrial soll dabei helfen, Neo1 mit industriellen Lieferketten und möglichen Kundenanwendungen zu verbinden. NeodraDynamics zufolge wollen die Unternehmen gemeinsam geeignete Einsatzbereiche ermitteln, Lösungen prüfen und Pilotanwendungen durchführen.
Ein Pilotprojekt würde dem Kunden eine klar definierte Aufgabe liefern, anhand derer sich der Roboter bewerten lässt. Bei einer schweren Montage könnte etwa erfasst werden, wie gleichmäßig Neo1 ein Bauteil positioniert, wie lange ein Zyklus dauert und wie viel Wartung über mehrere Schichten hinweg erforderlich ist. Anhand solcher Messwerte ließen sich Nutzen und Betriebskosten leichter mit denen vorhandener Anlagen vergleichen.
Die Mitteilung vom Oktober beschreibt eine Zusammenarbeit bei der kommerziellen Einführung, nennt jedoch weder einen Lieferzeitplan noch ein Produktionsvolumen oder einen namentlich genannten Kundenstandort. Auch Energiequelle und Betriebsdauer des Roboters bleiben offen. Eine Fabrik, die Neo1 in Betracht zieht, müsste diese Angaben kennen, um Arbeitszeiten, Lade- oder Stromanschlüsse, Wartungszugang und den Platzbedarf rund um die Maschine zu planen.
Ein junges Unternehmen will die körperlichen Fähigkeiten von Robotern erweitern
NeodraDynamics wurde 2024 in Peking gegründet. Das Gründungsteam verfügt der Beschreibung zufolge über einen Hintergrund an der Tsinghua-Universität und Fachkenntnisse in künstlicher Intelligenz, Motor- und Servosteuerung sowie Regelungstechnik. Das Unternehmen entwickelt neben vollständigen Roboterplattformen auch digitale Hydraulikkomponenten.
Mitgründer Yang Tao hat das Projekt mit dem Ziel beschrieben, Robotern körperliche Fähigkeiten zu verleihen, die über menschliche Fähigkeiten hinausgehen. In der Mitteilung vom Oktober erläuterte er das Ziel des Unternehmens:
„Roboter sollten nicht einfach nur menschliche Formen nachbilden, sondern die körperlichen Grenzen des Menschen überwinden, um beispiellose Einsatzmöglichkeiten zu schaffen“, sagte Yang Tao, Gründer von NeodraDynamics.
Dieses Ziel erklärt den Fokus auf eine Maschine, die deutlich größer ist als ein Mensch, und auf Aufgaben mit schweren Lasten oder in gefährlicher Umgebung. NeodraDynamics will mit seiner Aktortechnologie in der Industrie Fuß fassen. Neo1 dient als Plattform, um zu demonstrieren, wie die Komponenten zusammenarbeiten.
Die nächsten aussagekräftigen Meilensteine wären dokumentierte Tests, vollständige Betriebsdaten und Ergebnisse aus Pilotprojekten an konkreten Industriestandorten. Sie würden Kunden zeigen, wie Neo1 im Dauereinsatz arbeitet, wie oft Wartung erforderlich ist und was bei einer Unterbrechung der Stromversorgung, des Drucks oder der Steuerung passiert. Das Unternehmen hat noch keine Termine für die Veröffentlichung solcher Ergebnisse angekündigt.
Die wichtigsten Punkte
- Neo1 ist rund 4 Meter groß; das Unternehmen gibt für beide Arme zusammen eine Traglast von 500 Kilogramm an.
- Die 41 aktiven Freiheitsgrade werden über 39 hydraulische Aktoren und zwei elektrische Antriebe in den Unterarmen gesteuert.
- In der Mitteilung vom Oktober wird eine Wiederholgenauigkeit von ±0,005 Millimetern angegeben; eine frühere Beschreibung nennt für die Fingerspitzen ±0,05 Millimeter.
- NeodraDynamics und JD Industrial präsentierten den Roboter gemeinsam auf der Industriemesse im Oktober 2026 in Shanghai.
- Zu den geplanten Einsatzgebieten zählen schwere Montagearbeiten, Frachtumschlag in Häfen, Wartung in Nuklearanlagen, Unterwassertechnik und Bergbau.
- Unabhängige Testergebnisse, namentlich genannte Einsätze im Betrieb, Preise und ein Termin für die Markteinführung wurden nicht veröffentlicht.